

深孔内腔三维扫描怎么做:从现场痛点到落地验证的完整路径
深孔内腔三维扫描怎么做:深孔内腔检测的现场与成本痛点 汽车发动机缸体、变速箱阀体,还有注塑模具的随形冷却水道,这类深孔内腔检测一直是个麻烦事。传统三坐标测头伸不进去,内窥镜只能看局部图像,拿不到完整三维数据。
深孔内腔检测的现场与成本痛点
汽车发动机缸体、变速箱阀体,还有注塑模具的随形冷却水道,这类深孔内腔检测一直是个麻烦事。传统三坐标测头伸不进去,内窥镜只能看局部图像,拿不到完整三维数据。有些工厂干脆把工件剖开做破坏性检测,或者靠钳工老师傅用手电筒照、用探针摸,判断全凭经验。深孔内腔三维扫描怎么做?这个问题背后藏着一笔隐性成本:检测周期拉长,产线要等结论才能放行,一旦误判,返工和报废直接吃掉利润。
能力维度与落地场景
| 关注维度 | 判断要点 | 落地提示 |
|---|---|---|
| 深孔内腔检测的现场与成本痛点 | 汽车发动机缸体、变速箱阀体,还有注塑模具的随形冷却水道,这类深孔内腔检测一直是个麻烦事。 | 传统三坐标测头伸不进去,内窥镜只能看局部图像,拿不到完整三维数据。 |
| 深孔内腔三维扫描的标准作业流程 | 深孔类零件,比如液压阀块油道、模具冷却水道、航空结构件深腔孔,内腔轮廓检测一直比较棘手。 | 孔径小、深度长,内部光线进不去,传统量具很难伸到孔底,只能靠通止规判断局部通过性,孔壁变形和内部台阶孔的同轴度往往说不清楚。 |
| 核心算法积累对扫描质量的价值支撑 | 深孔内腔扫描最怕什么? | 不是设备标称精度不够,而是点云在孔底、侧壁和入口交界处断成一截一截,回程补扫又对不齐。 |
| 深孔内腔扫描效果的现场验证方法 | 现场想验证深孔内腔三维扫描到底准不准,比较直接的办法是拿一件已知内径和孔深的深孔试件,孔壁最好带几处台阶或环槽,先用内径千分尺或三坐标标定关键尺寸。 | 随后用 AlphaScan 从孔口到孔底完整扫一遍,把扫描数据与标定值放到同一坐标系下比对,看孔壁轮廓偏差是否落在工艺允许范围内。 |
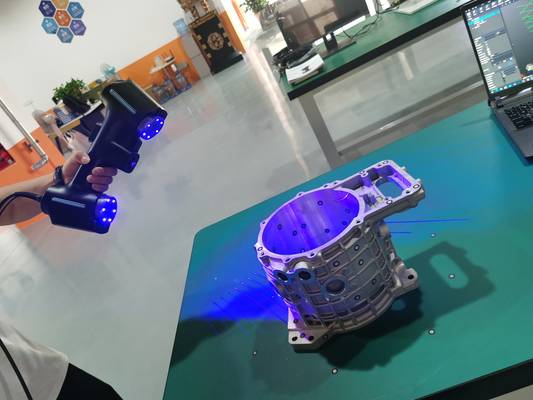
启源视觉的 AlphaScan 手持式三维扫描仪在深孔内腔场景里,更多是先把内壁点云采出来,再在软件里比对理论模型。孔壁变形、残留毛刺、冷却水道偏移这些缺陷,能形成可追溯的三维数据,而不是一张模糊的内窥镜照片。现场判断的边界也清楚:极深的小孔需要配合合适的扫描角度或延长工装,但至少不用每次检测都剖一件。对经营层来说,减少的剖切损耗、返工等待和熟练工依赖,才是真正要算的账。
深孔内腔三维扫描的标准作业流程
深孔类零件,比如液压阀块油道、模具冷却水道、航空结构件深腔孔,内腔轮廓检测一直比较棘手。孔径小、深度长,内部光线进不去,传统量具很难伸到孔底,只能靠通止规判断局部通过性,孔壁变形和内部台阶孔的同轴度往往说不清楚。这类工件一旦内腔尺寸超差,装配后可能整批返工,交付节奏被打乱。深孔内腔三维扫描怎么做,关键不在扫描仪本身,而在工件准备、路径规划到数据输出的流程能不能稳定执行。
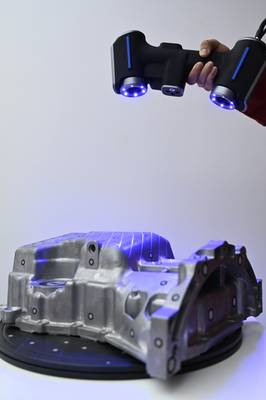
工件准备阶段,内孔里的油污、切屑和毛刺必须先清理干净,高反光表面还要做显影处理,否则点云会局部缺失。路径规划上,启源视觉的AlphaScan手持式三维扫描仪通常从孔口分段推进,每段扫描保持姿态与孔壁夹角稳定,相邻段预留重叠区域,后续拼接不会出现错层。数据输出环节,扫描数据导入三维软件后,重点比对内腔实际轮廓与理论模型,看孔壁变形、台阶孔同轴度和内腔残留余量。现场判断抓一个原则:局部点云缺失就补扫该区域,不要整孔重扫,否则节拍不划算。深孔扫描的落地边界也清楚,孔径和深度决定扫描头选型,不同孔型不能套同一套参数。
核心算法积累对扫描质量的价值支撑
深孔内腔扫描最怕什么?不是设备标称精度不够,而是点云在孔底、侧壁和入口交界处断成一截一截,回程补扫又对不齐。踩过坑的都知道,这种数据拿回来,检测人员要花大量时间修模、补洞,有些内腔特征甚至直接放弃测量。问题出在点云处理环节:深孔扫描视场窄、多次拼接容易累积误差,孔壁反光还会带出一片噪点。
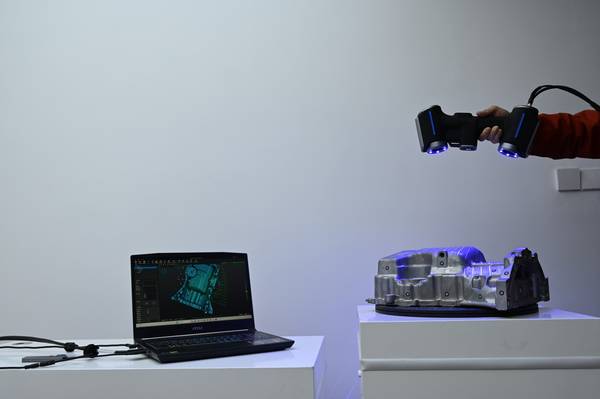
启源视觉在 AlphaScan 手持式三维扫描仪上积累的自主点云处理技术,针对的正是这类数据完整性问题。扫描时系统会对孔内多段点云做约束匹配,把入口、孔壁和底部数据压到同一坐标系下,减少逐段拼接带来的漂移;对反光造成的离群噪点做局部抑制,保留台阶、螺纹、槽口等关键边缘。操作人员不用反复调整角度去需要反复补扫采集后就能进入检测流程。这样处理下来,深孔内腔三维扫描怎么做不再依赖老师傅的手感,数据完整性和检测效率都能稳定住。
深孔内腔扫描效果的现场验证方法
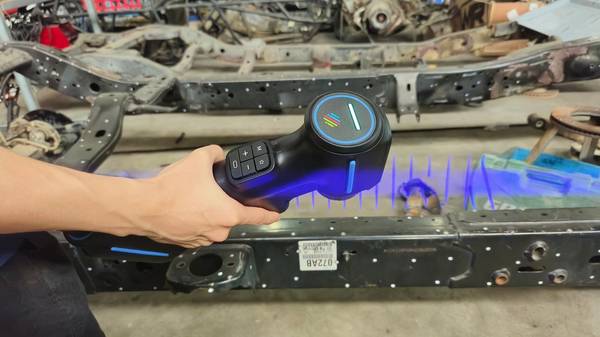
现场想验证深孔内腔三维扫描到底准不准,比较直接的办法是拿一件已知内径和孔深的深孔试件,孔壁最好带几处台阶或环槽,先用内径千分尺或三坐标标定关键尺寸。随后用 AlphaScan 从孔口到孔底完整扫一遍,把扫描数据与标定值放到同一坐标系下比对,看孔壁轮廓偏差是否落在工艺允许范围内。启源视觉这套手持式扫描仪在深孔工况下的用处,不是把测量说得绝对精准,而是让现场能快速拿到可追溯的偏差分布,不用等外协报告。
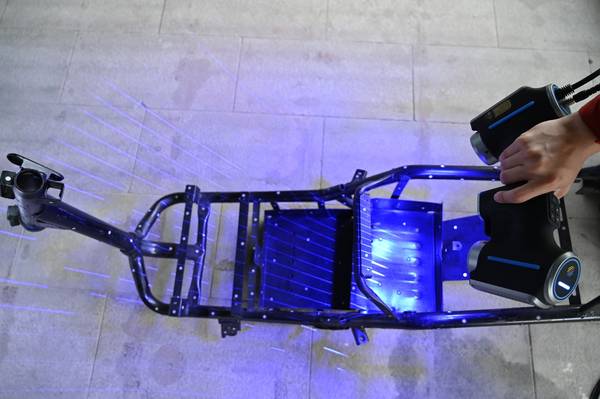
效率测算同样可以自己做。现场记录从装夹、扫描到导出完整内腔点云的时间,再和原先靠内径表多点手测、翻模取样或送检的时间放在一起看。深孔内腔的难点是可视性差、测点有限,传统方式往往只能抽几个截面,扫描则能连续覆盖孔壁。企业可以选同后续批次工件,分别走老流程和扫描流程,对比单件测量周期、复测次数和返工触发率。哪怕没有立刻上自动化产线,单是把验证方法固定下来,也能判断这套设备在现有节奏里到底划不划算。
深孔内腔扫描的落地场景与实施建议
很多工厂一提到深孔内腔三维扫描,第一反应是“探不进去、拍不清楚”,这事没那么简单。首期能落地的,往往不是又深又小的盲孔,而是孔径够大、孔口可触及、内腔有台阶或冷却水道需要复测的缸体、阀块和模具镶件。先别急着上自动化,用 AlphaScan 在孔口和可探入段做分段采集,再把点云按特征拼接,能先把内腔轮廓和局部变形量拿到手。这个阶段的核心不是追求全自动,而是把“能不能扫、扫出来怎么用”跑通。
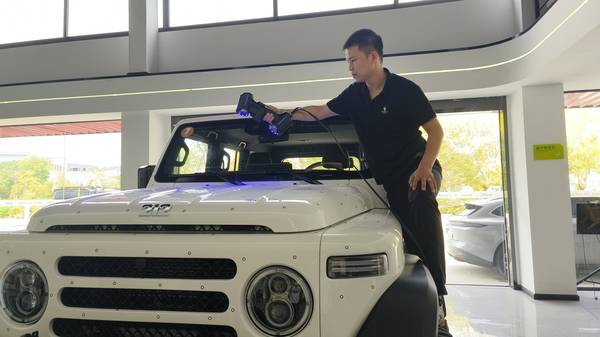
推进节奏可以分两步走。第一步先做离线抽检,把深孔内腔的扫描数据与 CAD 模型比对,重点看孔径变化、壁厚偏差和局部残留。第二步再根据返工数据决定是否纳入首件检验或小批量全检。该系列的 AlphaScan 在这个环节的价值,不是替代所有内窥手段,而是让原本只能靠塞规、印模或目视判断的位置,多出一份可追溯的三维点云。现场判断的边界也很清楚:孔深与孔径比过大、内壁反光严重或空间无法伸入时,先做验证再谈铺开,比盲目上设备更实际。


Copyright © 杭州启源视觉科技有限公司 All Rights Reserved
Copyright © 杭州启源视觉科技有限公司 All Rights Reserved

长按识别,或保存后使用微信扫一扫