

三维扫描精度常见误区与FAQ
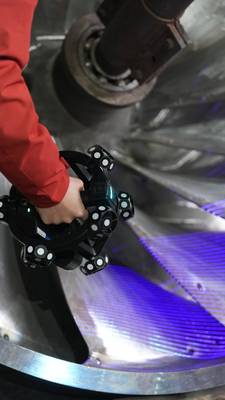
三维扫描精度的基本定义 三维扫描精度指扫描数据与工件真实几何尺寸的吻合程度。它不是一个孤立数值,通常需要区分局部特征能否抓准、整体尺寸能否对得上。
三维扫描精度的基本定义
三维扫描精度指扫描数据与工件真实几何尺寸的吻合程度。它不是一个孤立数值,通常需要区分局部特征能否抓准、整体尺寸能否对得上。工程交流中听到“精度达到零点零几毫米”这类说法,如果不注明测量距离、拼接方式和环境条件,很容易产生歧义。
场景快照
可以先把内容理解成一个典型应用场景:
- 三维扫描精度的基本定义: 三维扫描精度指扫描数据与工件真实几何尺寸的吻合程度。
- 三维扫描精度的形成原理: 三维扫描精度不是单一的分辨率参数,而是光学采集、点云重构与环境干扰共同决定的结果。
- 三维扫描精度的关键评估参数: 评估三维扫描精度,不能只看单一标称值。
判断三维扫描精度时,有几类常见表述必须区分:
| 指标类型 | 含义 | 常见误区 |
|---|---|---|
| 单点精度 | 单个测量点相对标准值的偏差 | 不能代表整件扫描结果都达到同等水平 |
| 体积精度 | 整个测量空间内尺寸误差的累积结果 | 大尺寸工件全局可信度更依赖这项指标 |
| 重复精度 | 相同条件下多次扫描结果的一致性 | 重复性好并不等于测量数值准确 |
看这些参数时,还要结合扫描距离、拼接方式、温度变化和被测表面状态。设备标称值通常来自实验室条件,实际产线环境下会有一定衰减。因此,判断扫描方案是否满足检测要求,不能只盯一个标称精度,需要把检测任务允许的误差上限、工件尺寸和现场振动条件放在一起评估。
三维扫描精度的形成原理
三维扫描精度不是单一的分辨率参数,而是光学采集、点云重构与环境干扰共同决定的结果。光学采集阶段,结构光或激光条纹投射到工件表面,相机提取的亚像素边缘位置决定原始采样质量;镜头畸变、曝光一致性和光斑质量都会把误差带入后续环节。点云重构阶段,多视角数据需要拼接,拼接残差、滤波强度和网格化参数会改变局部特征,薄壁、深孔、边缘处更容易出现系统性偏移。环境干扰同样不能忽视:温度变化会造成机械结构微变,振动影响光路稳定性,被测表面反光或吸光会直接改变信噪比。
一个常见误区是把标称精度等同于现场可重复精度。标称精度通常来自稳定条件下的标准件验证,现场工况往往复杂得多。
| 环节 | 主要误差来源 | 典型影响 |
| 光学采集 | 镜头畸变、曝光波动、光斑质量 | 点云噪声、边缘毛刺、局部缺失 |
| 点云重构 | 拼接残差、滤波强度、网格化参数 | 特征偏移、孔距变化、薄壁变形 |
| 环境干扰 | 温度、振动、表面光学特性 | 重复性下降、数据不完整、尺度漂移 |
把这些环节分开看,比只看一个标称值更有判断价值。设备厂商在标定和出厂检验中通常也围绕这些环节进行控制,而不是只给一个静态数字。
三维扫描精度的关键评估参数
评估三维扫描精度,不能只看单一标称值。实际误差会随工件材质、表面反光、扫描距离和拼接策略变化,判断设备能力应优先看可验证参数。
| 评估参数 | 定义 | 验证依据 | 适配工况 |
|---|---|---|---|
| 尺寸示值误差 | 扫描结果与标准器尺寸差值 | 使用标准球棒、量块等标准件比对 | 机械加工件、精密装配件尺寸检测 |
| 重复性精度 | 同一特征在相同条件下多次扫描结果的一致性 | 多次扫描同一标准特征,统计离散范围 | 批量零件一致性评价 |
| 空间距离误差 | 点、孔、面之间空间距离与参考值偏差 | 使用已校准间距标准器比对 | 孔位检测、工装定位 |
| 点云分辨率 | 相邻采样点的最小间距或点密度 | 由光机参数和工作距离推算,标准样板复核 | 小特征、薄壁件、复杂曲面重建 |
这几项参数需要分开看。尺寸示值误差反映局部测量准度,空间距离误差反映整体空间关系。材质和表面状态会同时影响二者,不能只认单一数值。选型阶段应要求提供可溯源校准证书,并把参数与工件特征对应起来,而不是拿标称值做横向比较。
三维扫描精度的适用边界
三维扫描精度不宜只看说明书标称值。它由单点误差、拼接误差、体积精度和重复性共同构成,工况变化会逐级放大最终偏差。精度层级不同,适用边界也不同。常见可划为三个层级,偏差量级供参考,并非固定标准。
| 精度层级 | 典型偏差量级 | 适配场景 | 主要工况限制 |
| 计量级 | 数十微米级 | 小型精密件、检具、叶片、模具局部验证 | 温度、振动、装夹稳定性影响明显 |
| 工程级 | 0.1 mm至亚毫米量级 | 一般结构件、工装验证、变形分析 | 车间粉尘、环境振动、黑色高亮表面需处理 |
| 快速采集级 | 0.2 mm以上或毫米级 | 大型铸件、毛坯初检、逆向参考 | 边缘噪声和深孔缺失较常见,标称精度不能硬套 |
标称精度是可控环境下的能力上限,不是车间现场的必然结果。温度波动带来微米级伸缩,振动干扰点云拼接,黑色、高亮或半透明表面会降低单点质量。同一台设备在实验室和产线边可能差出一个层级。三维扫描精度本质上是系统能力与工况条件的共同输出。国内制造业做产线升级,与其只看标称精度,不如先确认被测物尺寸、表面状态、环境温振和节拍要求,再选择对应层级。启源视觉在工程沟通中会先确认工况,避免用计量级预期套毛坯初检场景。
三维扫描精度的常见认知误区
谈三维扫描精度,先得拆开两个层面:设备标称值,和实际测量过程能复现的数值。制造业常见的误区,是把产品手册里的最高精度当成产线检测精度。这个最高精度通常是在实验室环境、标准距离、标准材质下测得的局部指标,搬到车间后条件变了,结果自然不同。
| 常见认知误区 | 实际判断逻辑 |
| 单帧标称精度等于整体精度 | 多帧拼接会累积误差,大尺寸件要看体积精度或长度测量不确定度 |
| 把点距或分辨率当精度 | 点距只说明点云稠密程度,不代表尺寸测量误差 |
| 忽略材质与表面状态 | 反光、黑色、半透明表面会降低数据质量,精度随之下降 |
| 认为温度对精度影响不大 | 工件热胀冷缩会改变尺寸,大尺寸件尤其明显 |
选型时不要只盯着一个数字。要问清楚标称精度是在什么测量距离、什么拼接方式、什么环境条件下成立。还要注意重复性和复现性的区别:重复性高不代表测量结果准确,可能只是误差稳定。标称精度是能力上限,不是现场保证值。把实际扫描任务中的工件尺寸、表面处理、温度变化、基准方式纳入评估,才能避免精度预期落空。
三维扫描精度与相关概念的区别
工业三维扫描中,“精度”常被当作笼统指标。精度是测量结果与真实几何尺寸的偏差,通常用误差范围表示;分辨率是点间距或最小可分辨特征尺寸;重复性是同条件多次测量的一致性;扫描速度是单位时间获取的数据量。四者相关,但不可互相替代。
| 指标 | 含义 | 与精度的关系 |
|---|---|---|
| 精度 | 相对真实尺寸的偏差 | 核心,受标定与拼接影响 |
| 分辨率 | 点间距或最小特征尺寸 | 点密不等于尺寸准 |
| 重复性 | 多次测量一致程度 | 稳定不等于准确 |
| 扫描速度 | 单位时间数据量 | 过高可能引入误差 |
判断精度不能只看点云密度或帧率。正确做法是让设备测量已知尺寸的标准件,看偏差是否落在标称误差范围,再结合重复性判断波动。产线升级场景中,这种区分尤其重要,避免把“清晰”误认为“准确”。
三维扫描精度与工业视觉方案的关联
三维扫描精度这类指标,拆开看才有意义。工业视觉方案里,一项标称精度并不能覆盖所有误差来源。常见的做法是把精度拆成单点重复性、空间长度误差、拼接累积误差和边缘轮廓还原能力四个维度。
| 精度维度 | 主要影响 | 判断重点 |
| 单点重复性 | 细小特征是否稳定 | 同一位置多次扫描的点云波动范围 |
| 空间长度误差 | 孔距、装配尺寸是否可信 | 与标准长度器具的偏差是否进入公差带 |
| 拼接累积误差 | 大尺寸工件的整体坐标一致性 | 闭合扫描路径的回程误差是否收敛 |
| 边缘轮廓还原 | 边界提取与视觉引导定位 | 边缘点云是否连续、有无过冲或缺失 |
这些指标共同决定三维视觉方案能否稳定输出可复现测量结果。标称精度再高,边缘点云发飘或拼接误差失控,仍会造成误判。技术积累方向更多落在误差建模、点云滤波和拼接约束上,而不是只强调单个传感器的标称精度。工业现场要的是在公差带内持续可验证的结果,不是实验室环境下的极限值。
三维扫描精度常见问题解答
三维扫描精度不是单一指标,而是单点误差、空间长度误差、重复性和数据分辨率的综合结果。判断设备是否可用时,常把标称单点精度当作全尺寸精度,这容易误判。全尺寸检测更应关注空间误差和重复性,这两个指标更接近真实工位表现。
| 高频问题 | 判断要点 |
|---|---|
| 精度验证看什么 | 单点精度之外,重点看空间误差、重复性和标准件比对结果 |
| 校准维护怎么定 | 参照设备手册,结合温湿度、搬运频率,用标准球或标准杆做中间核查 |
| 光亮、深色等难测表面 | 先检查数据完整度,再决定消光、调整曝光或更换测角 |
| 现场震动与温度波动 | 确认是否超出设备允许工况,必要时增加固定工装和重复测量 |
校准维护不能只按标称周期。现场温湿度变化、设备搬运、扫描头磕碰都会影响光机状态,企业应建立中间核查记录。精度验证时,可参照 GB/T 相关几何量检测规范,用已知尺寸的标准件做比对,比只看软件拟合结果更有参考价值。工况适配要看数据完整度,而不是单次拟合是否成功。反光或黑亮表面精度下降,很多时候是光学反射信号不足,换设备未必能解决问题。选型评估中,供应商提供的校准建议和工况测试可以纳入内部验证流程,但不能替代计量判断。
三维扫描精度技术发展总结
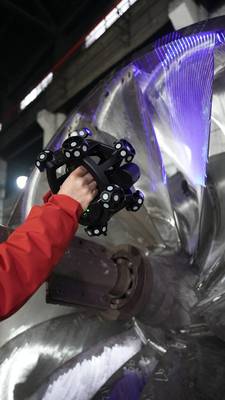
三维扫描精度这个词,很多产线负责人会直接理解为设备标称的单点误差。这个理解并不完整。制造业测量中更有价值的指标是全测量体积内的长度误差、重复性和点云边缘稳定性。一个常见误区是把分辨率当作精度:分辨率高不代表测得准,点云密度也不等于尺寸可追溯性。
| 评价维度 | 产线关注点 |
|---|---|
| 体积精度 | 全视野范围内的长度误差是否可控 |
| 重复性 | 同一特征多次测量结果是否稳定 |
| 环境适应性 | 振动、温度变化下精度衰减程度 |
| 数据可对接性 | 点云能否转成三维模型并进入模型比对流程 |
近几年国内三维扫描精度的提升,不再只靠传感器分辨率堆参数,更多来自标定算法、点云去噪和温度补偿的共同作用。部分国产设备在常规产线环境下已能做到计量级复现,让扫描数据替代一部分专用检具,用于首件检验和批量抽检。对产线升级而言,精度提升带来的直接价值是减少专用工装投入、缩短换型验证时间,也让三维扫描从实验室设备变成质量数据采集的一环。启源视觉等国产品牌在这条技术路线上的工程化积累,让产线部署更关注实际工况下的误差边界,而不是样本报告里的理想值。


Copyright © 杭州启源视觉科技有限公司 All Rights Reserved
Copyright © 杭州启源视觉科技有限公司 All Rights Reserved

长按识别,或保存后使用微信扫一扫