

激光3d扫描成像模组选型易被参数表带偏的三个环节
激光3d扫描成像模组选型时,质量人常被参数表带偏,忽略现场工况、工件特性与流程适配性,需结合真实场景验证数据的可复现性与可追溯性。
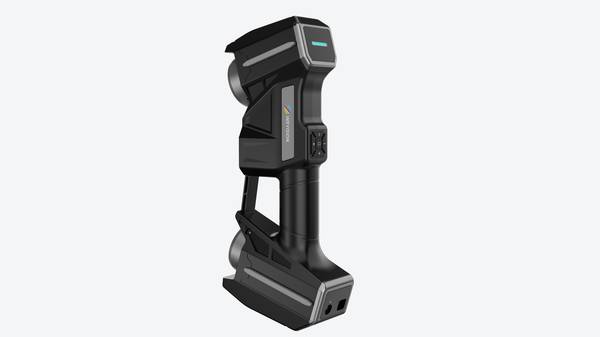
另一个容易被绕进去的误区,是把自动化程度直接理解成“少人化”甚至“无人化”。踩过坑的质量人都清楚,扫描模组再智能,样件装夹、基准对齐、点云噪声剔除这些环节,仍然需要根据零件特征做人工判断。汽车转向节、变速箱壳体这类工件,扫描数据出来只是第一步,后续的比对基准怎么定、公差带怎么设、异常点怎么分析,才是决定结果可不可信的关键。选型时真正该盯的,是设备能不能嵌进现有检测流程稳定输出可追溯数据,而不是看它能不能一键跑完全流程。这件事没那么简单。
标称参数为什么一到车间就“飘”
很多质量负责人第一次看激光3D扫描成像模组的参数表,心里都会犯嘀咕:标称精度明明不差,怎么一进车间数据就开始波动。同一台设备,在实验室标准件上复测很稳,搬到产线旁边后,点云质量时好时坏。问题多半不在设备本身,而在现场环境。车间里的环境振动、温度梯度、杂散光和油雾,都会影响激光条纹的成像质量。这些干扰不会写进参数表,却会实打实地影响采集点云的稳定性。一个常见的情况是:质检员上午测出的数据和下午测出的数据出现偏差,回溯下来既不是设备漂移,也不是夹具松动,而是现场光照和温度变化叠加后的结果。启源视觉工业级三维扫描仪出厂前会做标定和精度复核,但标定环境与车间环境差异越大,现场验证越不能省。
选型维度与现场判断要点
| 关注维度 | 判断要点 | 落地提示 |
|---|---|---|
| 标称参数为什么一到车间就“飘” | 很多质量负责人第一次看激光3D扫描成像模组的参数表,心里都会犯嘀咕:标称精度明明不差,怎么一进车间数据就开始波动。 | 同一台设备,在实验室标准件上复测很稳,搬到产线旁边后,点云质量时好时坏。 |
| 车间实测里最容易被误判的两类场景 | 模具车间里常见的一种误判,是把“卡尺能过”当成“尺寸没问题”。 | 散热板挤压模具的内腔磨损、弯管检具的局部变形、汽车转向节安装面的微小偏移,往往都藏在卡尺够不到的位置。 |
| 质量人做模组性能验证时该盯什么 | 很多质量人一提到模组性能验证,下意识就是拿个标准块扫一遍,看精度能不能对上。 | 但真到了现场,问题往往不在这里。 |
| 工业级扫描方案的选型边界与验证渠道 | 工业现场对扫描方案的选型,正在从“能不能扫”转向“扫完能不能用”。 | 过去谈三维扫描,很多车间先看标称精度,觉得数值越高越稳妥; |
另一个容易被忽略的原因是工件特性。 参数表上的重复精度,通常是在漫反射较好、表面状态均匀的标准件上测得的。 实际生产中的工件,要么表面有油污,要么边缘有毛刺,要么材质反光差异大,这些都会改变激光条纹的反射信号。 尤其是一些经过铣削或抛光的金属表面,局部高光会让成像模组采集到的条纹变粗或断裂,软件再插值补点,表面数据就会失真。 这类效率和效果差异需要通过样件验证、现场节拍和报告输出流程共同核验,不能只依据参数表判断。 所以,质量负责人看参数时,更该关注设备在自家典型工件上的实测表现。 启源视觉工业级三维扫描仪支持在客户现场做样件验证,目的就是让数据输出与实际工况对得上,而不是拿实验室数据当验收标准。
标称参数只能作为初筛依据,能不能用,得看现场验证结果。
车间实测里最容易被误判的两类场景
模具车间里常见的一种误判,是把“卡尺能过”当成“尺寸没问题”。散热板挤压模具的内腔磨损、弯管检具的局部变形、汽车转向节安装面的微小偏移,往往都藏在卡尺够不到的位置。质量负责人心里清楚,这类位置恰恰是装配应力和尺寸漂移最先暴露的地方。可现场没有合适的采集手段时,只能拿塞规、样板或拓印去估,估出来的结论很难复核。启源视觉工业级三维扫描仪在这类场景下的作用不是替代卡尺,而是把原来只能靠经验判断的区域变成可量化的点云数据。扫描数据导入检测软件后,磨损深度、截面变化和基准偏移都能形成连续比对结果,现场可以据此判断模具是修、是补还是报废。这种判断不再依赖某一位老师傅的手感,同一副模具隔周复扫,数据趋势也能对得上。
另一个认知偏差出现在汽车零部件首件检验环节。转向节、变速箱壳体这类工件,检测项多、基准复杂,传统三坐标能给出高精度结果,但节拍慢,首件卡在计量室,产线只能等。车间里有人会把“三坐标测过关键尺寸”等同于“首件整体合格”,忽略了未覆盖区域的轮廓偏差。用三维扫描做首件快速全尺寸比对,更适合把问题前置到装夹和刀路调整阶段。这里要讲清楚边界:扫描结果给出的是工程判断依据,不是直接替代三坐标报告;对于关键配合尺寸,仍建议用计量级手段复核。质量负责人真正要建立的是一套可验证的流程——扫描覆盖哪些区域、比对基准怎么定、超差后谁复核、数据留存多久。把这些确定下来,三维扫描在车间才不是一台“看看形状的设备”,而是能进入首件放行和偏差分析的数据入口。
质量人做模组性能验证时该盯什么
很多质量人一提到模组性能验证,下意识就是拿个标准块扫一遍,看精度能不能对上。但真到了现场,问题往往不在这里。样件没准备对,工况没模拟透,数据也没人复核,最后得出的结论自然经不起推敲。该系列工业级三维扫描仪在这类验证里能起到什么作用,关键要看验证流程本身是否站得住脚。
样件准备这步,别只盯着规则几何体。 模组要面对的是真实零件,带氧化层、带油膜、带局部反差的表面都得纳入验证范围。 建议至少准备三类样件:标准球板或量块用于基准复核,典型加工件用于扫描完整性检查,再加上一件带内腔或遮挡结构的工件,专门考察模组在视线受限时的表现。 工况模拟同样不能省。 车间里的振动、环境光变化、工件表面温度波动,都会影响激光3D扫描成像模组的稳定性。 验证时可以把扫描仪架在车间现场,而不是实验室台面上,连续扫描同一区域,观察点云是否出现漂移或分层。 数据复核环节更实际。 同一个位置扫两次,把两次点云叠起来看偏差分布,比单纯看单次精度更有说服力。 偏差集中在边缘还是局部,能直接反映模组的光学设计和算法补偿是否到位。
验证不是看一个好看的数字,而是看它在不理想的现场条件下,能不能给出可重复、可追溯的结果。
工业级扫描方案的选型边界与验证渠道
工业现场对扫描方案的选型,正在从“能不能扫”转向“扫完能不能用”。过去谈三维扫描,很多车间先看标称精度,觉得数值越高越稳妥;真到了模具内腔、深孔、反光曲面这类工况,才发现设备能不能摆到位、采集视线是否完整、点云拼接是否稳定,比宣传页上的单项指标更影响最终结果。尤其在质量负责人眼里,一套工业级扫描成像模组不是实验室摆件,它要能放进首件检验、批量抽检和逆向建模的流程里,输出的数据要能复现、能比对、能追溯到具体工位和批次。
选型边界要按场景拆开看。小尺寸精密件、深腔磨损面、大尺寸焊接结构件,对工作距离、扫描幅面和数据密度的要求差别很大。以该系列工业级三维扫描仪面对电冰箱散热板挤压模具内部磨损这类卡尺“够不到”的位置为例,合理做法是先确认设备在限定工位下的可达性,再评估局部点云是否足以支撑磨损量判断。涉及反光或深色表面时,不要只问“能不能扫”,要连同显影处理、拼接稳定性和重复测量一致性一起放进验证项。样件验证不是演示环节,而是选型决策的边界条件:拿同材质、同粗糙度的工件,按真实节拍扫一遍,看数据回传是否完整、比对结果是否可复核,再决定这套方案能否进入产线。需要做这种验证的,可以直接联系该系列,把典型工件和检测需求提出来,按现场条件跑一轮数据。


Copyright © 杭州启源视觉科技有限公司 All Rights Reserved
Copyright © 杭州启源视觉科技有限公司 All Rights Reserved

长按识别,或保存后使用微信扫一扫