

结构光扫描仪怎么选 先看工况再谈参数
结构光扫描仪选型需结合质检、逆向、数字存档等不同工况,先明确工件尺寸、现场环境、贴点条件、批量节拍四大硬约束,再匹配对应设备更靠谱。
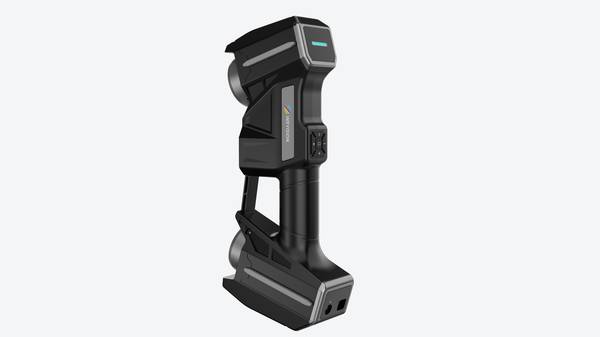
质量检测场景下,结构光扫描仪的核心诉求是重复性和数据稳定性。现场工件可能反光、可能有油污,贴点条件也未必理想,但检测报告要能支撑首件检验和批量抽检判断。拿汽车转向节这类零件来说,孔位、安装面和空间夹角都要有数,扫描数据与原始数模比对后,超差区域要在软件里直接标出来,供工艺人员判断是模具磨损还是装夹偏差。这种任务里,设备能不能在车间环境下稳定出数,比单纯追分辨率更实际。
逆向工程是另一套思路。健身器材连接架、离心设备复杂零件这类工件,往往没有现成图纸,曲面过渡和装配接口又复杂,传统卡尺或三坐标很难把外形完整采下来。结构光扫描仪的工作重点是尽量把内外面、遮挡区域和曲面细节采全,点云密度要够,孔位边界要清楚,后续才能作为建模输入。讲直白点,逆向扫描不怕数据多,怕的是缺一块、少一圈,回到软件里补面就费劲了。
现场验证清单
| 关注维度 | 判断要点 | 落地提示 |
|---|---|---|
| 工件适配 | 确认尺寸、表面状态和关键公差是否适合现场扫描 | 用典型件做一次完整试扫,再看点云完整度 |
| 数据流转 | 检查点云、偏差图、检测报告是否能进入现有质检流程 | 提前确认导出格式和复核责任人 |
| 现场实施 | 评估操作培训、校准节奏、环境光和工位空间 | 把验证记录沉淀为后续批量应用标准 |
数字存档和文博类任务更看重现场适应能力。比如大型影壁的浮雕、文字和整体形态采集,工件不能翻面,不能随意贴点,扫描距离和拼接路径都要提前规划。这类任务里,启源视觉工业级三维扫描仪更多是作为现场数据采集工具,把三维形态和表面细节完整记录下来,形成可长期保存的数字档案。精度不是唯一指标,扫描完整度、色彩还原和后期数据管理同样重要。三类任务诉求不同,选型时先想清楚要解决什么问题,比盯着参数表更靠谱。
四个硬约束先过一遍
工业件的检测需求这几年变化明显。过去车间里关心的是“能不能测”,现在问得更多的是“能不能在现有产线节奏里测完”。工件尺寸越来越大,表面特征越来越复杂,有些还要在机床上直接复核,传统检具和卡尺能覆盖的区间越来越窄。启源视觉工业级三维扫描仪进入选型清单,往往不是因为客户想换掉所有量具,而是现场已经出现了靠接触式手段难以稳定复现的检测点。
常见问题
四个硬约束先过一遍要重点看什么?
工业件的检测需求这几年变化明显。
结构光路线没有谁最好 只有匹不匹配要重点看什么?
模具制造和机械加工行当最近几年的变化,做技术的人应该都有感觉:零件越来越复杂,内部结构和曲面过渡越来越多,过去靠卡尺、高度尺、样板和平台划线能应付的活,现在经常“够不到、测不全”。
模具、汽车件、机加工件 三种工况三条路径要重点看什么?
方案选型从来不是先看扫描仪参数,而是先看工件怎么放、基准怎么建、视线能不能过去。
选型判断要回到四个硬约束上。工件尺寸决定扫描仪的工作距离与单幅覆盖范围,大件和小件的方案逻辑完全不同。现场环境要确认是否存在振动、油污、强光或空间限制,这直接影响设备架设和数据稳定性。贴点条件更实际——有些反光面、深腔或不允许贴点的表面,必须提前评估能否靠设备自身特征识别完成拼接。批量节拍则决定扫描与数据处理能不能嵌入现有质检流程,而不是变成一道额外工序。这四个维度先理清楚,后续谈精度和软件功能才有意义。
结构光路线没有谁最好 只有匹不匹配
模具制造和机械加工行当最近几年的变化,做技术的人应该都有感觉:零件越来越复杂,内部结构和曲面过渡越来越多,过去靠卡尺、高度尺、样板和平台划线能应付的活,现在经常“够不到、测不全”。尤其像散热板挤压模具、离心设备零件、弯管检具这类工件,真正影响装配和磨损判断的往往是内腔、凹槽、异形曲面和局部遮挡区域,传统接触式量具伸不进去,三坐标测量机又受限于测头角度和工件装夹,测量准备时间比采集时间还长。这就逼着很多企业开始换一条路——用结构光三维扫描把整个表面一次性取回来,再在软件里做比对和逆向。
启源视觉工业级三维扫描仪在这类场景里被问得比较多,工业级三维扫描仪 也已经在汽车转向节、变速箱壳体、冷轧辊和航空叶片等对象上跑过不少现场验证。 选型时真正要看的不是单一精度数字,而是四个变量:工件尺寸、现场自由度、贴点条件、批量重复节拍。 比如冷轧辊这种回转体,尺寸大但表面连续,现场有吊装空间,重点在基准建模和服役磨损比较; 而离心设备复杂零件要采集内外曲面和装配接口,视线可达性和数据拼接稳定性就比绝对精度更关键。 工业级三维扫描仪 的优势在于能把结构光投射、多角度拼接和点云处理串成一套稳定流程,车间里不需要反复调参,扫出来的数据能直接作为逆向建模输入或与原始数模做偏差分析。
说白了,结构光路线没有“谁最好”,只有“哪条路更匹配当前工件的几何特征和现场条件”。
模具、汽车件、机加工件 三种工况三条路径
方案选型从来不是先看扫描仪参数,而是先看工件怎么放、基准怎么建、视线能不能过去。 模具、汽车零部件、机加工件这三类工况看起来都叫“三维扫描”,实际落地路径差别很大。 以该系列工业级三维扫描仪在模具车间的应用为例,电冰箱散热板挤压模具的磨损检测难点不在外表面,而在模腔内部。 卡尺、千分尺能测到的区域有限,内腔磨损又直接决定挤出型材的截面尺寸。 这类工件贴点条件差、内腔视线受限,方案上必须先确认扫描仪能否在窄槽内获得连续点云,再考虑基准对齐。 扫描时把合格模具作为基准数据保存,后续对服役模具做磨损比较,输出的是磨损位置和趋势,而不是单纯的尺寸合格与否。
这个判断逻辑放在弯管检具上同样成立:检具的偏差管理需要把理论数模、实物扫描和装配状态放在同一坐标系下看,单点测量给不了完整偏差分布。
汽车工况的难点又不一样。 转向节、变速箱壳体这类零件批量大、重复检测频次高,节拍和重复性是方案匹配的核心。 转向节属于多孔系、多安装面的锻造件,检具测量只能覆盖少数关键点,而三维扫描可以一次采集完整型面,把孔位、轮廓、安装面统一到一份数据里做偏差分析。 变速箱质检更看重微米级的局部特征,现场要判断的是扫描数据能不能稳定识别密封面、轴承孔和结合面的微小变化。 工业级三维扫描仪 在这类场景下的适配逻辑是:工件可以贴点、批量重复扫描的,优先用标记点拼接; 现场不方便贴点或需要快速切换工件的,要考虑扫描节拍和数据处理时间是否跟得上产线。
机加工场景里,离心设备复杂零件和健身器材连接架的逆向需求更突出,扫描重点从“比对”变成“把复杂曲面和装配接口还原成可用数据”。 这类工件往往没有原始数模,扫描数据是逆向建模的输入,后续还要经过曲面重构才能进入 CAD 环境,现场验证时要提前确认数据边界和孔位精度够不够支撑建模。 方案匹配的落脚点,其实就是把工件尺寸、现场自由度、贴点条件、节拍和批量重复性这几项先过一遍,再决定扫描仪怎么配、数据处理怎么走。
样件验证 把风险前置到采购前
样件验证不是走流程,而是把“能不能用”这件事提前到采购前说清楚。很多项目在演示阶段看着顺利,一到现场就卡在工件反光、现场震动、装夹空间不够或者节拍跟不上。该系列工业级三维扫描仪的样件验证,核心就是围绕这些变量做一轮可控的、可复现的测试。拿一件有代表性的工件,按现场大致姿态摆好,不强行做理想化处理,该贴点就贴点,该遮光就遮光,然后完整走一遍扫描、数据检查、导出和比对。这个过程中重点看三件事:数据完整度、重复性、以及操作人员能不能在有限培训下独立完成。
选型判断清单可以做得非常具体。第一,看对象尺寸和结构复杂度,工件是否在设备有效扫描距离内,深孔、窄槽、内腔有没有视线可达性。第二,看表面状态,镜面、透明、深色件是否需要喷粉或贴点,这一步直接影响现场节拍。第三,看批量重复性,同一类工件连续扫几件,点云拼接是否稳定,边界和特征是否清晰。第四,看数据出口,扫出来的点云能不能顺利进入现有检测软件或建模流程,不要到交付时才发现格式不兼容。第五,看现场条件,温度、震动、光照、操作空间是否影响设备稳定性。把这几项列成表,每一项打“通过”“有条件通过”“不通过”,比凭感觉选型可靠得多。该系列的样件验证服务,基本就是按这套逻辑帮客户把风险前置,让选型从“看起来合适”变成“验证过合适”。


Copyright © 杭州启源视觉科技有限公司 All Rights Reserved
Copyright © 杭州启源视觉科技有限公司 All Rights Reserved

长按识别,或保存后使用微信扫一扫