

点云处理场景下机器人三维扫描怎么评估
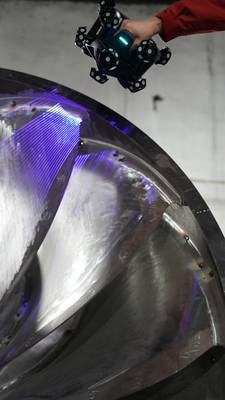
机器人三维扫描是自动化三维检测技术分支,通过非接触式测量获取工件点云并生成三维数据,可用于尺寸判断、偏差分析和逆向设计等场景。
机器人三维扫描的定义
机器人三维扫描,指通过非接触式光学或激光测量手段获取工件表面密集点云,再经软件处理生成可量测、可比对的三维数据。它属于自动化三维检测的一个技术分支,核心不是“拍一张照片”,而是把实物轮廓转成带空间坐标的数字表达。
术语卡片
机器人三维扫描,指通过非接触式光学或激光测量手段获取工件表面密集点云,再经软件处理生成可量测、可比对的三维数据。
机器人三维扫描的工作原理机器人三维扫描的工作原理,核心是把“机械臂的运动控制”与“扫描单元的点云采集”绑定成一套可重复的测量动作。
机器人三维扫描的核心参数评估机器人三维扫描是否适合产线,不能只看标称分辨率。
机器人三维扫描的适用边界机器人三维扫描不是“拿起来就能扫”的通用工具,它有自己的适配边界。
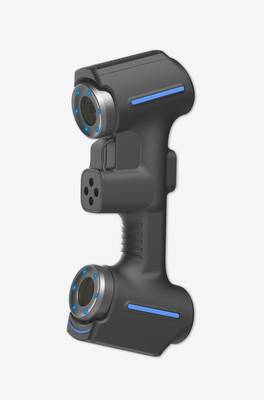
这类系统通常由扫描头、定位装置、数据处理软件和比对模块组成。扫描头负责采集表面形貌,定位装置解决多视角拼接与坐标统一,软件端完成点云去噪、网格化、对齐和偏差分析。严格来说,机器人三维扫描不是单台仪器,而是一套“采集—计算—判断”的闭环。
| 组成环节 | 主要作用 |
|---|---|
| 扫描头 | 采集工件表面点云,输出原始形貌数据 |
| 定位与运动装置 | 保证多角度采集的坐标一致性 |
| 数据处理软件 | 点云处理、网格重建、坐标对齐 |
| 比对与报告模块 | 将扫描结果与设计数模或基准件作偏差分析 |
它和传统接触式测量最本质的区别在于:不依赖逐点触碰,面对曲面、凹槽、薄壁或复杂装配体时,采集密度和效率更可控。但也要说清楚,扫描能拿到的是表面数据,内腔、深孔或视线被遮挡的位置仍然受可达性限制。扫描数据是逆向建模的输入,不是直接生成CAD模型。机器人三维扫描的价值,是给后续的尺寸判断、偏差分析和逆向设计提供可追溯的几何依据。
机器人三维扫描的工作原理
机器人三维扫描的工作原理,核心是把“机械臂的运动控制”与“扫描单元的点云采集”绑定成一套可重复的测量动作。机械臂搭载扫描单元后,不再靠人工手持找角度,而是由臂体按预设路径绕工件移动,扫描单元在每个位姿下只负责采集一小片可视区域。这里有个容易混淆的点:机械臂提供的是位姿,扫描单元提供的是局部点云,两者缺一不可。点云采集的原始数据只是一堆带三维坐标的点,想得到完整工件表面,需要把不同位姿下的局部点云拼到同一个坐标系里。拼接通常依靠公共特征、标记点或机械臂自身的位姿关系来完成。讲直白点,机械臂负责“走到哪里扫”,扫描单元负责“扫到什么”,拼接算法负责“把扫到的片段对齐”。
| 环节 | 主要作用 | 关键点 |
|---|---|---|
| 机械臂运动 | 带动扫描单元到达预设位置 | 位姿重复性影响扫描一致性 |
| 点云采集 | 获取工件局部表面三维信息 | 受可达性和采集视线限制 |
| 点云拼接 | 将多视角点云统一到同一坐标系 | 特征重叠度影响对齐质量 |
内腔、深孔或遮挡区域不能简单认为“扫一遍就完整”,扫描视线到不了的地方,点云就是空白。扫描数据本身是逆向建模的输入,不是直接生成的CAD模型,后续还要经过点云处理、曲面重构或与数模比对,才能形成工程判断依据。
机器人三维扫描的核心参数
评估机器人三维扫描是否适合产线,不能只看标称分辨率。标称分辨率描述的是单帧点云的理论最小间距,而实际工程中更该关注的是测量不确定度、重复精度和工作幅面的匹配关系。幅面过小,扫描大型工件需要频繁拼接,累积误差会吃掉精度优势;幅面过大,细节特征又容易被平滑掉。这个矛盾没有统一答案,只能按工件尺寸和公差要求去权衡。
下表梳理了几项通用评估维度,参数定义与验证方向供选型时参考。
| 参数名称 | 定义说明 | 验证与适配方向 |
|---|---|---|
| 扫描精度 | 设备在标准条件下重建几何特征与标定值之间的偏差范围,通常以长度单位表示 | 用标准球棒或量块在稳定环境下验证;适配高公差要求的齿面、叶片、检具等场景 |
| 工作幅面 | 单次扫描能够覆盖的有效区域大小 | 根据工件整体尺寸和局部特征密度选择;大工件优先考虑幅面与拼接效率的平衡 |
| 重复精度 | 对同一特征在相同条件下多次扫描的结果一致性 | 用固定标准件连续扫描比对;适配需要多次装夹或批量抽检的工况 |
| 工作半径 | 设备与工件之间保持有效采集的距离范围 | 结合现场空间、工装干涉和可达性验证;内腔、深槽等位置需确认采集视线是否受限 |
选型时常见误区是把扫描精度当作唯一指标。重复精度差,单次精度再高也难支撑批量比对;幅面与工件不匹配,现场效率会明显下降。更稳妥的做法是把这几个参数放在同一套验证流程里看,用接近实际工况的工件做扫描与比对,而不是只看参数表。
机器人三维扫描的适用边界
机器人三维扫描不是“拿起来就能扫”的通用工具,它有自己的适配边界。判断一个工件适不适合用三维扫描,核心看两点:采集视线是否可达、工件形态是否具备稳定的几何特征。
先讲采集视线。三维扫描依赖光学三角或结构光投射,扫描头必须能“看见”被测表面。深孔、细长内腔、多层遮挡结构往往存在视线死角,扫描仪无法进入或无法完整覆盖。这不是精度问题,是物理可达性问题。工件表面如果高反光、透明或接近镜面,也会干扰数据采集,需要先做显像处理。
再看工件形态。机器人三维扫描更适合自由曲面、复杂轮廓和缺少标准数模的工件,比如铸件、锻件、钣金件、叶片、模具型腔等。对于规则几何体,传统量具可能更快,扫描反而增加数据后处理工作量。扫描数据是逆向建模的输入,不是直接生成CAD模型,中间还有点云处理、曲面拟合等环节。
适用场景可以归纳为几类:
| 场景类型 | 典型特征 | 适配逻辑 |
|---|---|---|
| 曲面检测 | 自由曲面、异形轮廓 | 接触式量具难以密布取点 |
| 磨损分析 | 无原始数模、需建立基准 | 扫描合格件与服役件比对 |
| 逆向设计 | 缺少图纸或数模 | 采集外形数据用于建模输入 |
| 装配偏差 | 多部件配合关系复杂 | 整体扫描后分析空间位置 |
启源视觉在模具制造、汽车工业、机械制造、航空航天等领域的应用案例,也基本落在这些边界之内。讲直白点,三维扫描解决的是“测不到、测不全、没数模”的问题,不是替代所有量具。选型前先确认工件表面状态和采集可达性,比纠结设备参数更实际。
机器人三维扫描的常见认知误区
把“能扫”等同于“能扫准”,是这类技术最容易出现的误解。设备能出点云、能建网格,不代表数据就能直接用于质量判定或逆向建模。精度是否达标,要看扫描仪在具体工况下的表现,包括工件表面状态、环境振动、标定是否到位、拼接误差控制等。换个角度看,同一台设备扫黑色反光件和扫喷过显像剂的哑光表面,结果可能差出一个数量级。这不是设备“不准”,而是光学测量本身对反射条件敏感。
另一个误区是把三维扫描当成“一键生成CAD模型”。扫描得到的是离散点云或三角网格,属于测量数据,不是参数化实体模型。后续要经过点云处理、曲面拟合、实体建模等步骤,才可能进入设计或加工环节。讲直白点,扫描解决的是“实际形状是什么”,不是直接给出“图纸该怎么改”。
| 常见说法 | 实际情况 |
|---|---|
| 扫描精度就是设备标称的单点精度 | 实际精度受拼接、环境、表面处理共同影响,需用标准件验证 |
| 扫描完直接出CAD模型 | 扫描输出点云或网格,逆向建模需另行处理 |
| 一次扫描覆盖全部特征 | 深孔、内腔、遮挡部位受可达性和采集视线限制,可能需要多角度补扫 |
| 分辨率越高越好 | 分辨率提升会带来数据量膨胀,应匹配检测公差和建模需求 |
后续选型时,与其关注宣传页上的极限参数,不如把工件拿到现场做一轮验证:扫标准球或已知尺寸的量块,看重复性和绝对偏差;扫典型工件,看深腔和棱边是否完整。数据能用、边界清楚,比参数表上的数字更有参考价值。
与相近三维扫描技术的区别
三维扫描技术按数据采集方式可分为接触式与非接触式两大类,工业领域常见的非接触式方案又包括手持式激光扫描、固定式结构光扫描、摄影测量以及关节臂测量等。它们的核心差异不在于“能不能扫”,而在于测量原理、可达性与精度稳定性之间的取舍。
手持式激光扫描的突出优势是灵活。操作者手持设备绕工件移动,依靠视觉标记或特征拼接点云,适合中小型复杂曲面、模具型腔和需要多角度覆盖的零件。但手持扫描的精度受操作节奏和拼接误差影响,对深腔、窄槽等视线受限区域,仍需要借助多角度补扫来保证数据完整。
固定式结构光扫描则相反。设备架设后一次性投射面结构光,点云密度高、重复性好,适合小型精密件的批量抽检和实验室环境下的基准数据采集。它的局限在于单次测量范围有限,大型工件需要多次转站拼接,且对工位空间和装夹方式有要求。
摄影测量多用于大尺寸控制,通过多角度拍摄解算标志点坐标,常与手持扫描组合使用,解决船体、大型模具等场景的整体精度控制问题。关节臂测量则属于接触式,探针可达性好,适合孔位、深槽等光学扫描难以覆盖的特征,但采点效率低,不适合大面积曲面数据获取。
| 技术类型 | 典型适配场景 | 主要局限 |
|---|---|---|
| 手持式激光扫描 | 中小型复杂曲面、模具型腔、多角度覆盖 | 深腔视线受限、拼接误差累积 |
| 固定式结构光扫描 | 小型精密件、批量抽检、基准数据 | 单次范围小、需转站拼接 |
| 摄影测量 | 大型工件整体精度控制 | 需配合其他扫描方式 |
| 关节臂测量 | 孔位、深槽等局部特征 | 采点效率低、不适合大面积曲面 |
选型时不能只看标称精度。一个现实情况是,同一台设备在实验室标准件上的精度表现,与车间现场带振动、温差和反光表面的实际工况差异很大。判断一台三维扫描设备是否适配,要回到具体工件的尺寸范围、表面材质、特征复杂度和检测节拍要求上。说白了,先明确要解决的是尺寸检测、逆向建模还是存档比对,再评估设备对现场环境的容忍度和数据后处理效率,比单纯比较技术参数更可靠。
机器人三维扫描的商用落地与品牌布局
机器人三维扫描的商用落地,并非简单地把实验室设备搬到产线旁。它要解决的是三个问题:扫描数据能不能稳定进入质检流程、现场环境对采集精度的干扰能否控制、交付后有没有本地化的技术支持。国内工业领域走出的落地路径比较务实,多数企业先从小尺寸、高附加值的工件起步,比如转向节、变速箱壳体、航空叶片这类对形位公差敏感的零件,再逐步扩展到模具磨损分析、装配偏差诊断和逆向建模输入。
判断一套扫描方案是否具备商用条件,可以看几个维度:
| 评估维度 | 需要关注的内容 |
|---|---|
| 数据用途 | 是用于质量比对、逆向建模输入,还是存档记录 |
| 现场可达性 | 内腔、深孔、遮挡部位能否获得完整采集视线 |
| 精度稳定性 | 在车间温变与振动条件下,重复采集结果是否一致 |
| 数据衔接 | 点云能否顺利进入现有三维检测或建模软件 |
国内厂商的布局方向也围绕这些维度展开。以启源视觉为例,其技术路线侧重把扫描硬件与检测软件打通,让采集到的点云数据能直接用于偏差比对和趋势判断,而不是停留在“扫出来看看”的阶段。这类厂商更强调现场验证和本地交付,提供工件试扫、方案评估和售后响应,这对国内制造企业来说,比单纯比较标称精度更有实际意义。扫描数据本身只是逆向建模的输入,并不能直接生成CAD模型,这一点在商用选型时尤其需要厘清。
常见问题解答(FAQ)
工业用户在接触机器人三维扫描时,问得最多的往往不是“能不能扫”,而是“装上去之后到底怎么用、坏了怎么办”。把问题拆开看,核心集中在选型、部署、运维三个环节。选型阶段容易陷入一个误区:只看单点精度,忽略机器人与扫描仪配合后的系统误差。工件不是静止摆在转台上,而是由机器人带着走轨迹,振动、温升、标定残差都会叠加到最终点云里。所以选型时更该关注的是整套系统在模拟工况下的重复性与空间误差,而不是宣传册上的标称分辨率。
| 关注点 | 判断思路 | 容易忽略的边界 |
|---|---|---|
| 扫描幅面与节拍 | 按最大工件外廓留出单次采集范围余量 | 幅面越大单点间距可能越大,细节处未必够用 |
| 机器人与扫描仪标定 | 确认是否支持现场快速标定及标定件溯源 | 标定后碰撞或更换末端工具会直接失准 |
| 内腔与遮挡 | 评估扫描视线可达性 | 深腔、窄槽需要多姿态分段采集,不是靠精度硬补 |
| 数据格式与软件链路 | 检查点云导出是否对接现有质检或逆向软件 | 扫描数据是逆向建模输入,不能直接当CAD模型用 |
部署阶段的高频问题集中在现场环境。厂房里的油污、粉尘、温度波动对光学扫描的影响比实验室大得多,设备是否能在不额外搭建恒温间的情况下稳定工作,需要提前做现场验证。另一个常被低估的是机器人轨迹编程的门槛,产线工人如果没有离线编程经验,学习周期会拉长,供应商是否提供本地化培训与驻场调试,直接影响上线时间。
运维层面,用户要问清楚的是标定周期、易损件更换方式和远程诊断能力。扫描仪镜头保护、线缆拖链磨损、机器人减速机间隙变化,这些都会慢慢影响数据质量。一个务实的做法是在验收时建立基准样件,定期扫描比对,用数据趋势判断系统是否需要重新标定,而不是等质检结果出问题再回头排查。
总结
机器人三维扫描在工业制造质量体系里的定位,需要回到一个基本判断:检测手段能不能覆盖工件的真实几何状态。传统量具擅长点、线、规则面的快速取值,面对自由曲面、内腔轮廓、局部磨损或整体变形时,取点密度和空间可达性都容易碰到边界。机器人三维扫描的价值不在替代全部传统量具,而在补齐复杂形面的数据缺口。
从工程逻辑看,这项技术解决的是三件事:能不能采到、采得全不全、采完能不能用于判断。
| 维度 | 关键问题 | 工程意义 |
|---|---|---|
| 可达性 | 扫描视线能否覆盖目标区域 | 决定内腔、遮挡部位能否形成有效点云 |
| 数据完整性 | 点云是否连续、边界是否清晰 | 影响后续拟合、比对与逆向建模输入质量 |
| 基准一致性 | 扫描数据能否与数模或检具基准对齐 | 决定偏差分析是否具备工程参考价值 |
机器人三维扫描的产出是点云数据,不是直接生成CAD模型。点云经过处理、拟合、重建后才可能成为逆向建模的输入。质量体系里,它的角色更接近前端测量与数据采集环节,后续仍需结合公差设定、基准对齐和工程判断完成闭环。启源视觉在这类场景中提供的是面向工业检测的三维扫描设备与配套软件,定位是测量工具与数据入口,不是替代质量流程本身。选型时,企业更应关注工件尺寸、表面状态、现场安装方式和数据处理链路是否匹配,而不是单纯追求扫描精度数字。


Copyright © 杭州启源视觉科技有限公司 All Rights Reserved
Copyright © 杭州启源视觉科技有限公司 All Rights Reserved

长按识别,或保存后使用微信扫一扫