

小型精密件三维扫描概念原理参数及常见问题解析
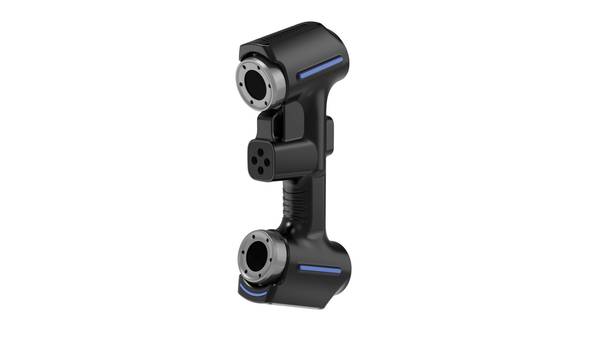
小型精密件三维扫描可全面采集工件表面数据,补足传统量具的采集盲区,本文解析其概念原理、核心参数、适用边界及常见问题,为选型应用提供参考。
小型精密件三维扫描的基本定义
小型精密件三维扫描,对象通常不是“小零件”三个字能概括的。它覆盖的是那些尺寸在几十毫米到数百毫米之间、特征密集、公差要求严、传统量具难以完整覆盖的工件,比如连接器端子、精密齿轮、微型叶轮、电子结构件、医疗器械小总成等。这类工件的共同点是:可接触测量位置少,倒角、曲面、槽口多,单靠卡尺、千分尺或投影仪只能取到局部尺寸,难以还原整体形态。
实践流程
- 小型精密件三维扫描的基本定义 — 小型精密件三维扫描,对象通常不是“小零件”三个字能概括的。
- 小型精密件三维扫描的工作原理 — 小型精密件的三维扫描,主流光学方案大致分两类:结构光与激光三角测量。
- 小型精密件三维扫描的核心参数指标 — 评估一台扫描设备能不能扛住小型精密件的活儿,不能只看宣传页上的分辨率数字。
- 小型精密件三维扫描的适用边界 — 小型精密件三维扫描的适用边界,核心看两个条件:工件结构是否给光学采集留出了足够视线,以及精度要求是否落在设备可验证的范围内。
从技术目标看,小型精密件三维扫描要解决的是“全面采集”与“可重复判断”两件事。扫描数据用于生成点云或网格模型,再与设计数模做比对,输出偏差分布。它不是直接产出CAD模型,也不是替代所有接触式测量,而是给工程判断提供更完整的表面信息。
| 维度 | 说明 |
|---|---|
| 典型对象 | 连接器、精密齿轮、微型叶轮、电子结构件、医疗器械小总成 |
| 技术目标 | 获取完整表面点云,形成可用于比对的网格模型 |
| 核心价值 | 补足传统量具在曲面、倒角、密集特征处的采集盲区 |
| 数据用途 | 偏差比对、逆向建模输入、磨损趋势记录 |
| 适用边界 | 内腔与深孔受采集视线限制,需评估可达性 |
说白了,小型精密件扫描的核心价值不在“扫得快”,而在“测得全”。它让原本只能靠经验判断的曲面偏差,变成可以量化、可以追溯的工程数据。
小型精密件三维扫描的工作原理
小型精密件的三维扫描,主流光学方案大致分两类:结构光与激光三角测量。结构光靠投影仪把编码光栅打到工件表面,相机捕捉光栅变形后反算深度;激光方案则用线激光扫过表面,依据反射光斑位置解算轮廓。两者的共同点是都不接触工件,靠光路几何关系获取坐标,因此对高光、透明或深色表面需要适当处理。
点云生成后,流程才走完一半。软件要把多视角点云对齐、去噪、封装成三角网格,再根据用途决定后续走向。质量检测通常拿网格与原始三维模型比对,输出偏差色谱;逆向工程则需在网格基础上拟合几何特征,重建参数化模型。
| 关键环节 | 主要作用 | 常见误区 |
|---|---|---|
| 点云采集 | 获取表面离散坐标点 | 点数越多不等于精度越高 |
| 多视对齐 | 拼接不同角度数据 | 依赖标志点或特征,小件需转台配合 |
| 网格封装 | 连接点云形成连续曲面 | 孔洞与薄壁处易出现错误连接 |
| 模型比对 | 计算实际件与理论模型偏差 | 扫描数据是判断依据,不是直接生成CAD模型 |
讲直白点,三维扫描解决的是“测得到、测得全”的问题,但最终能否指导工程决策,取决于后续比对基准是否准确、坐标系是否统一。这也是为什么小型精密件扫描时,装夹稳定性与视线可达性往往比设备标称精度更值得先确认。
小型精密件三维扫描的核心参数指标
评估一台扫描设备能不能扛住小型精密件的活儿,不能只看宣传页上的分辨率数字。 小型件的特点是特征密集、局部曲率大、允许的偏差范围窄,扫描数据一旦在边缘处发虚或点云过疏,后续逆向建模和质量比对就很难给出可靠的工程判断。 选型时建议把参数拆开看,重点考察实际扫描精度、点云间距、单次扫描幅面和数据输出格式这几个维度。 实际扫描精度指系统在真实工况下重建特征位置与标称值的偏差水平,比单纯罗列相机像素更有参考意义。 点云间距决定采集到的细节密度,间距过大时,小圆角、窄槽和细小文字容易丢失。 单次扫描幅面影响效率,但幅面越大通常意味着单位面积点距被摊薄,需要结合工件尺寸权衡。
数据输出格式则关系到扫描结果能不能顺利进入下游软件,常见需求包括三角网格、点云以及通用的三维数据交换格式。 扫描过程本质上是获得工件表面几何信息,扫描数据是逆向建模的输入,不是直接生成三维模型。 对于内腔、深孔或被遮挡部位,还要确认设备的光线可达性,否则再高的标称精度也落不到实际特征上。
| 参数名称 | 定义说明 | 选型参考意义 |
|---|---|---|
| 实际扫描精度 | 设备在真实扫描条件下,重建特征与标称值的偏差范围,通常以长度单位表示 | 判断能否满足小型精密件的公差要求,是核心指标之一 |
| 点云间距 | 相邻采集点在工件表面的平均距离,反映数据密度 | 间距越小,细小特征越不易丢失,但数据量也会相应增加 |
| 单次扫描幅面 | 单次采集覆盖的工件表面范围 | 影响扫描效率与局部点距的平衡,小件宜选与工件尺寸匹配的幅面 |
| 数据输出格式 | 扫描结果可导出的数据格式,如三角网格、点云及通用三维交换格式 | 决定数据能否顺畅进入逆向建模或质量检测软件,减少转换损耗 |
| 特征还原能力 | 对窄槽、小孔、锐边、细纹等微小几何特征的捕捉程度 | 小型精密件选型时需结合实际样件验证,避免只看整体精度 |
小型精密件三维扫描的适用边界
小型精密件三维扫描的适用边界,核心看两个条件:工件结构是否给光学采集留出了足够视线,以及精度要求是否落在设备可验证的范围内。不是所有“小件”都适合直接扫描,也不是所有“精密件”都必须上扫描仪。
从工件类型看,适合三维扫描的小型精密件通常具备以下特征:外形尺寸在几十毫米到数百毫米之间、表面有复杂曲面或异形轮廓、传统卡尺或量规难以完整取值。比如汽车转向节、变速箱内部零件、航空叶片、冷轧辊局部磨损面、医疗设备精密结构件等,都属于典型适配对象。这类工件的共性不是“小”,而是“量不全”——接触式量具只能取离散点,三维扫描能拿到连续面数据,用来做尺寸偏差判断或逆向建模输入。
不同结构对采集条件的要求差别很大,大致可以这样区分:
| 工件结构 | 采集适配条件 | 主要限制 |
|---|---|---|
| 外露曲面、单一轮廓 | 可直接扫描,无需特殊处理 | 反光或透明表面需显像处理 |
| 多面体、有孔槽 | 需多角度采集并拼接 | 深孔、窄槽受视线遮挡影响 |
| 内腔、交叉孔系 | 需确认光学可达性,必要时拆解 | 内腔深径比过大会出现数据缺失 |
| 薄壁、柔性件 | 需固定装夹,控制形变 | 夹持力本身可能引入误差 |
再看应用场景。小型精密件三维扫描主要用于三类工作:一是无原始数模情况下的逆向建模,扫描数据作为建模输入,不是直接生成可加工模型;二是有数模情况下的偏差比对,用来判断关键尺寸是否超差;三是磨损件或服役件的状态记录,通过扫描建立基准,再与后续扫描数据做趋势比较。
需要澄清一个常见误区:扫描精度不等于最终测量不确定度。点云质量受表面状态、遮挡、拼接误差和数据处理方式共同影响。深腔、盲孔、细小倒角这些区域,扫描仪“看不见”就是看不见,软件补出来的数据只能参考,不能当实测值用。这类部位仍需结合接触式量具或专用检具做补充验证,扫描结果提供的是整体判断依据,不是替代所有传统检测手段。
选型时不必纠结“能不能扫”,而要问“哪些区域能扫到、哪些区域需要放弃或补充”。把适用边界想清楚,比堆参数更实际。
小型精密件三维扫描的常见认知误区
三维扫描用于小型精密件时,不少判断偏差来自对“小尺寸、高反光、薄壁复杂结构”的工况理解不足。一个常见误区是把扫描效果等同于拍照清晰度,以为分辨率高就一定能扫准。实际上,小型件的精度问题更多受制于表面状态、采集视线和点云拼接质量。高反光或深色表面容易造成数据缺失,细小凹槽、内螺纹、交叉孔等部位如果扫描视线无法到达,再高的标称精度也落不到数据上。扫描结果是测量与逆向建模的输入,不是直接生成可编辑的CAD模型,后续仍需按公差要求做拟合和重建。
另一个误区是认为扫描数据只能用于外观存档。小型精密件的数据用途比想象中宽,包括磨损量评估、装配偏差分析、模具修正输入和备件逆向等。判断扫描方案是否合适,不应只看单一精度指标,而要看工件特征是否被完整表达。
| 常见误区 | 实际情况 |
|---|---|
| 分辨率越高,扫描效果一定越好 | 小型件更受表面反光、遮挡和点云拼接影响 |
| 扫描数据可以直接当CAD模型使用 | 扫描数据是逆向建模输入,需后续拟合与重建 |
| 三维扫描只适合外观展示 | 可用于磨损分析、装配偏差判断、模具修正输入 |
| 小型件精度由设备标称参数单独决定 | 视线可达性、表面处理和基准对齐同样关键 |
讲得直白点,小型精密件的扫描难点不在“能不能扫”,而在“哪些特征没被扫到、哪些数据不可信”。选型前先拿同材质、同特征的样件做验证,比单看参数表更实际。对高反光面做适当消光处理、对内腔和遮挡部位确认采集视线、对关键尺寸保留比对基准,这类工程准备往往决定了最终数据能不能用。
小型精密件三维扫描与相关技术的区别
小型精密件的尺寸通常集中在数毫米至数十毫米量级,特征密集、公差要求高,检测难点往往不在体积而在可达性。传统接触式检测依赖测针逐点触碰,面对窄槽、内腔、薄壁边缘或软质表面时,测针半径补偿会引入系统误差,且单点采集效率难以覆盖完整形貌。大型工件扫描则走向另一个极端:设备更看重广域覆盖与全局拼接,点距和单点重复性并非首要约束。
三维扫描在这两类方案之间提供了另一种取舍。它属于非接触式面采集,一次曝光获取局部点云,再通过拼接还原整体。对小型精密件而言,价值在于把“测不到”的区域转化为可视化的点云数据;对复杂曲面或自由形态特征,点云的完整性比单个点的绝对精度更关键。但扫描也不是万能方案。镜面或高透光表面需要显像剂辅助,深腔或交叉孔存在视线遮挡,扫描结果只能作为工程判断依据,不能直接等同于计量报告。
| 维度 | 传统接触式检测 | 大型工件扫描 | 小型精密件三维扫描 |
|---|---|---|---|
| 采集方式 | 逐点接触 | 面采集,大范围拼接 | 面采集,局部高密度 |
| 适用尺度 | 中大型规则特征 | 米级以上整体外形 | 数毫米至数十毫米复杂件 |
| 优势 | 单点精度高、可溯源 | 整体形貌快、覆盖广 | 复杂曲面完整、非接触 |
| 典型局限 | 内腔可达性差、效率低 | 局部细节分辨率有限 | 反光表面需处理、深腔有遮挡 |
选型时先明确检测目标:是要单点高精度的尺寸验证,还是复杂形貌的完整采集。两者不是替代关系,而是互补关系。
小型精密件三维扫描的商用方案参考
小型精密件的三维扫描,难点不在“能不能扫”,而在“扫出来的数据能不能用”。选型时如果只看分辨率或精度标称值,容易走偏。一个更务实的判断逻辑是:先看工件特征,再定扫描路线,最后才落到设备参数。小型精密件常见的窄槽、内腔、薄壁、微孔,对扫描仪提出的要求不是单一指标,而是光学系统、标定方式、点云后处理三个环节的综合表现。
评估维度可以拆成下面几项:
| 评估维度 | 需要关注的问题 |
|---|---|
| 特征可达性 | 窄槽、深孔、遮挡面是否在扫描视线范围内 |
| 点间距与细节还原 | 微小圆角、螺纹、刻字能否形成有效点云 |
| 数据噪声与边界锐度 | 边缘是否出现飞点、毛刺,影响后续比对 |
| 扫描数据与数模对齐 | 无原始数模时能否建立基准,有数模时偏差是否稳定 |
| 现场复现性 | 不同操作员、不同时段扫描结果是否一致 |
国内品牌的技术布局方向,近两年明显在往“小型件专用”和“现场可用”两条线靠。一方面通过窄带光源和更优的标定策略降低小特征区域的噪声,另一方面把软件流程做得更短,扫描数据经过简单处理就能进入逆向建模或尺寸比对环节。启源视觉在这类方案上的思路也类似,重心放在工况匹配和现场验证,而不是堆叠参数。
一个常见的误区是认为扫描数据可以直接生成CAD模型。实际流程中,扫描得到的是点云或网格,还需要逆向建模软件进行曲面重构。扫描质量好不好,看的是点云完整度和边界清晰度,不是文件大小。讲直白点,数据再密,边界糊了也没用。
小型精密件三维扫描常见问题解答
小型精密件的扫描难点不在“能不能扫”,而在预处理是否到位、数据是否干净、工况是否匹配。先说预处理。反光、半透明或深色表面是干扰重灾区,直接扫描容易产生噪点与局部缺失。常规做法是喷涂薄层显像剂,喷层要均匀、不能堆积,否则会引入额外厚度误差。有人担心喷剂残留影响后续装配,其实选用易挥发型显像剂并在通风环境操作即可,残留风险可控。
数据输出环节,扫描得到的是点云或网格面片,不是直接可编辑的CAD模型。后续若用于逆向建模,需先做点云去噪、精简、对齐与封装;若用于尺寸比对,则需导入检测软件与原始数模做偏差分析。一个常见误区是把扫描数据直接当成“成品模型”交付,这中间还隔着数据后处理与建模环节。
工况适配方面,小型精密件常涉及窄槽、小孔、薄壁与内腔结构。扫描能否覆盖这些特征,取决于设备的光学可达性与采集视线。盲区、深腔或被遮挡区域,再高精度的设备也扫不完整,需要借助多角度拼接或工装辅助。
| 常见问题 | 判断要点 | 处理方向 |
|---|---|---|
| 反光/深色表面难扫 | 表面反射率低或镜面反射强 | 喷涂显像剂、调整曝光参数 |
| 扫描数据有孔洞 | 视线遮挡、特征过深 | 补扫、多角度拼接、工装辅助 |
| 数据量大、后处理慢 | 点云冗余、特征过密 | 精简点云、按区域分块处理 |
| 扫描结果无法直接加工 | 点云不是实体模型 | 逆向建模或比对分析后再使用 |
启源视觉在相关工况中提供的思路,是把扫描结果定位为工程判断依据,而非直接替代传统检测。扫描数据用于辅助判断磨损趋势、装配偏差或逆向输入,最终结论仍需结合公差要求与工艺经验综合评估。
小型精密件三维扫描的价值总结
小型精密件的测量难点,不在“测不到”,而在“测不全、测不准、不敢下结论”。传统卡尺、千分尺、投影仪只能拿到少数截面或特征点的尺寸,面对自由曲面、薄壁边缘、微小倒角和内部相交线时,测量结果高度依赖操作者手感。三维扫描的价值,是把单点抽样变成面域采集,一次获取完整表面形貌,再与数模比对或用于逆向建模,让尺寸判断从经验估计转向数据支撑。
选型与应用的核心逻辑,不是看标称精度一个数字,而是看三个条件是否同时成立:工件特征尺度是否在设备分辨能力内、表面状态是否适应光学采集、数据用途是否与建模或比对流程匹配。
| 工况特征 | 传统测量短板 | 三维扫描的适用逻辑 |
|---|---|---|
| 自由曲面、异形轮廓 | 仅能测关键点,轮廓误差难表征 | 面域点云覆盖完整表面,偏差分布直观 |
| 微小特征、薄壁边缘 | 接触式测头易让位或损伤 | 非接触采集,边缘与棱线可保留形貌 |
| 内腔、深孔、遮挡区 | 测头可达性受限 | 需评估扫描视线与景深,不能盲目标榜全覆盖 |
| 无原始数模的旧件 | 逆向靠手工测绘,周期长 | 扫描数据作为建模输入,仍需工程修正 |
讲直白点,三维扫描解决的是“零件真实形状是什么样”的问题,而不是直接给出合格或不合格的结论。扫描结果要经过对齐、比对、公差判定和工程复核,数据本身只是判断依据。对小型精密件而言,真正有价值的不是扫描速度有多快,而是设备在特征边缘、反光表面和小曲率区域能否稳定复现形貌。采购决策时,与其关注宣传页上的极限精度,不如拿自家典型工件做现场验证,看数据重复性、边缘完整度和与数模比对的可信度。这事没那么玄,但确实需要把“能扫”和“能用于精密判断”分开看。


Copyright © 杭州启源视觉科技有限公司 All Rights Reserved
Copyright © 杭州启源视觉科技有限公司 All Rights Reserved

长按识别,或保存后使用微信扫一扫