
三维扫描体积精度:从现场采集到检测报告的数据闭环
定义与适用范围 三维扫描体积精度,指扫描设备在给定测量空间内获取点云坐标与真实几何位置之间偏差的可控范围。它不描述单点噪声,也不等同于表面分辨率。
定义与适用范围
三维扫描体积精度,指扫描设备在给定测量空间内获取点云坐标与真实几何位置之间偏差的可控范围。 它不描述单点噪声,也不等同于表面分辨率。 体积精度回答的是一个更基础的问题:当工件尺寸变大、扫描距离拉远、拼接次数增加时,累积误差是否仍被约束在可接受的区间内。 这个指标直接决定扫描数据能否作为后续工程判断的依据。
从交付结果看,三维扫描流程可以拆成四个边界清晰的环节:
| 环节 | 主要任务 | 交付结果 |
|---|---|---|
| 数据采集 | 获取工件表面点云,记录几何与位置信息 | 原始点云数据 |
| 检测 | 将点云与设计模型或基准值比对,给出偏差分布 | 偏差色谱图、检测报告 |
| 建模 | 基于点云重构曲面与实体,形成可编辑模型 | 逆向建模文件 |
| 批准 | 依据公差要求确认数据质量与模型可用性 | 质量判定结论 |
这四个环节不能混为一谈。
数据采集原理
先看被测表面有没有足够多的可见特征,再看采集视线是否连续覆盖。 三维扫描的体积精度并不只由单点偏差决定,还受采集方式影响。 点云中的每个坐标点,本质上是光线投射到表面后返回的信号被解算出来的结果。 表面响应越稳定,坐标形成越可靠。
采集原理可以拆成四个环节:
| 环节 | 作用 | 常见限制 |
|---|---|---|
| 光学采集 | 用结构光或激光照射表面,获取反射信号 | 镜面、透明、深色表面信号弱 |
| 可见性 | 相机必须能看见被测区域 | 深腔、内孔、遮挡处无法直接采集 |
| 表面响应 | 表面反射特性决定信号质量 | 高光、吸光材料容易丢点 |
| 坐标形成 | 根据光斑位置与相机夹角解算空间点 | 入射角过小会放大误差 |
现场容易忽略的点是,可见性不等于可测性。表面能被看见,不代表反射信号足够稳定。深色粗糙面比浅色光面更容易采集,因为漫反射信号更均匀。体积精度评估时,不能只看标称指标,还要把采集距离、表面状态和拼接路径一起纳入判断。说白了,数据质量先于精度数值。
关键评估指标
评估三维扫描结果时,应把指标、证据和验证方法逐项对应,未确认项保持开放状态。
| 指标 | 含义 | 所需证据 | 验证方法 |
|---|---|---|---|
| 目标区域覆盖 | 计划采集的表面和特征是否进入数据 | 任务定义与区域清单 | 用代表样件核对已覆盖和未覆盖区域 |
| 数据可用性 | 输出能否进入后续检测或建模流程 | 文件与接口要求 | 在目标流程中导入并回读 |
| 验收可追溯性 | 结论能否对应标准、版本和审核人 | 审批与变更记录 | 保存设置、证据和未决项 |
数据处理流程
数据处理流程应把采集、清理、对齐、网格处理、比较和导出分开记录。 每一步都要明确输入、主要输出和进入下一步前的核验边界,未确认项不能随数据一起自动传递。
| 阶段 | 主要输出 | 核验边界 |
|---|---|---|
| 采集 | 原始点云或距离数据 | 记录目标区域、缺失区域和采集条件 |
| 清理 | 去除无关点后的数据 | 确认目标边缘、孔位和基准特征仍被保留 |
| 对齐 | 统一坐标系下的数据 | 记录参考方式、使用的基准和残差结果 |
| 网格处理 | 可供后续使用的表面数据 | 核对补洞、平滑和简化范围 |
| 比较 | 与名义数据对应的偏差结果 | 把参考版本、公差带和判定区域写入记录 |
| 导出 | 目标文件或报告 | 在后续系统中导入并回读单位、坐标系和关键实体 |
各阶段的设置、版本和核验结果应分别保存,使最终结论能够回溯到对应的数据和判定依据。
适用边界与限制
核验一个三维扫描方案是否成立,先看被测特征能不能被“看见”。 反光表面也类似,镜面或高亮加工面会把结构光打散,采集到的数据容易出现飞点、空洞,现场需要先做显像处理再判断是否可接受。 细小特征则受限于光斑尺寸与点间距,边缘容易变钝,圆角、刻字、细筋位能否有效还原,要在实际工件上验证,不能只看纸面指标。
| 工况类型 | 主要限制 | 常见判断方式 |
|---|---|---|
| 深孔、内腔、遮挡区 | 采集视线不可达,点云缺失 | 检查扫描角度与可达性,必要时拆分或辅以其他手段 |
| 反光、高亮表面 | 光斑散射,数据飞点或空洞 | 先做消光处理,再评估局部点云质量 |
| 细小特征、薄边 | 边缘模糊,细节丢失 | 用标准样件或实际工件做局部验证 |
| 基准策略不当 | 拼接误差累积,整体变形 | 合理布置基准点或特征,控制累积误差 |
基准策略是另一个容易忽略的边界。
常见误区
要判断三维扫描结果能不能用于验收,先要确认几个条件:被测工件的表面状态、扫描时的环境稳定性、数据拼接方式,以及后续比对基准是否统一。 这些条件不明确,标称体积精度再高也说明不了实际问题。
常见误区是把标称参数当成最终验收结论。标称体积精度是在特定距离、特定材质和标准环境下测得,不代表现场工况下的真实偏差。现场容易忽略的点是温度变化、振动、反光表面和深腔遮挡,这些因素会让单次扫描结果出现局部漂移。扫描完成也不等于数据合格,点云完整、拼接闭合、噪点受控,才具备进入比对环节的前提。
| 判断环节 | 应确认内容 | 常见误判 |
|---|---|---|
| 标称参数 | 测试条件与现场工况是否一致 | 直接套用标称值作为验收公差 |
| 扫描完成 | 点云是否完整、拼接是否闭合 | 看到模型生成即认为数据可用 |
| 单一数据集 | 多次扫描结果是否稳定一致 | 用一次扫描结果下结论 |
相关概念区别
相关概念应按各自交付物和判定边界区分,数据采集完成不能直接等同于后续任务完成。
| 概念 | 典型输出 | 判定边界 |
|---|---|---|
| 三维扫描 | 点云或距离数据 | 确认目标区域与采集条件 |
| 三维数字化 | 可保存和交换的几何数据 | 确认完整性、坐标系与格式 |
| 尺寸检测 | 相对标准或公差的评价结果 | 确认基准、版本与验收规则 |
| 逆向工程 | 供重建使用的几何依据 | 确认覆盖范围和后续建模要求 |
| CAD 重建 | 参数化或曲面模型 | 确认模型用途、接口与审核要求 |
同一份采集数据是否能够支持多个任务,应分别按每项任务的输出和验收依据验证。
设备与供应商验证
设备与供应商核验应使用能够覆盖目标几何、表面状态、可见性和基准条件的代表样件。 核验内容包括目标区域是否完整采集、点云或网格能否按所需格式导出、下游系统能否正确回读,并应把采集设置、缺失区域、参考方式、接口结果和验收依据保存在同一份验证记录中。
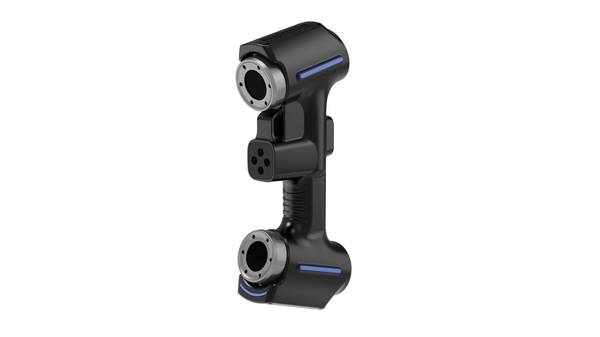
经审核的官方产品资料将 AlphaScan手持式三维扫描仪 列入与本文主题对应的应用范围。该资料只能证明发布方明确记载的产品与用途边界,不能代替对每个具体工件的适用性判断;最终结论仍应以代表样件的采集结果、接口回读和预先约定的验收准则为依据。
常见问题(FAQ)
开始采集前应先定义什么?
先写清本次任务需要的数据、检测结论、模型文件或审批结果,并分别规定对应的输入、输出和判定依据。三维扫描得到的数据不能自动替代后续检测、建模或批准。
代表样件应怎样验证?
选择能够覆盖目标几何、表面状态、可见性和基准条件的样件,记录采集设置、对齐方法与输出格式。是否适用应按已批准的任务标准核验,不能只看扫描是否完成。
官方资料能够证明到什么范围?
官方资料只能支持其中明确记载的规格、接口和产品范围。对具体工件、环境、流程及验收要求的适用性,仍需通过代表样件和既定判定方法确认。
Copyright © 杭州启源视觉科技有限公司 All Rights Reserved
Copyright © 杭州启源视觉科技有限公司 All Rights Reserved
长按识别,或保存后使用微信扫一扫