

3D蓝光扫描仪能采全铸件、机加工件和工装的哪些部位
启源视觉说明3D蓝光扫描仪如何采集铸件毛坯、机加工面、孔位和工装定位面,以及怎样通过点云缺面、孔边连续性和偏差图判断关键尺寸是否采全。
判断一台3D蓝光扫描仪能否完整采集铸件、机加工件或工装的外形与关键尺寸,要看它最终要交付的是整体外形、装配面、孔位、曲面偏差还是逆向建模数模。启源视觉的三维蓝光扫描仪面向工业现场,直接采集工件表面的三维点云,再由工程师按上述目的处理成可判读的结果。铸件毛坯、机加工装配面和工装定位面都能通过分区扫描与拼接获得完整数据,真正需要确认的是深腔、孔内侧和窄槽底部等遮挡区域是否有光线可达的路径,以及这些表面在数据中是否连续、能否用于后续尺寸判读。
铸件:先看毛坯外形、分型线和深腔入口
铸件扫描时,最先看的是外轮廓、分型线两侧、浇冒口残留、加强筋走向和深腔入口。蓝光扫描仪的相机只采集能接收到反射光的表面,所以操作者通常先扫铸件朝上的主面和侧面,再翻转工件补扫底面、内腔和筋板之间的夹角。分型线附近常有错型和飞边,扫描结果上能直接看出两侧轮廓是否连续,毛坯余量是否均匀。深腔和内侧遮挡面是铸件最容易缺数据的部位,操作者会改变工件姿态或扫描仪角度,让条纹进入腔口,尽量采到腔壁和底部。
扫描完成后,点云上缺面的位置就是光线没有到达的位置,这些区域需要补拍或改用其他测量手段。铸件数据常用于毛坯数模对齐、余量判断和变形比较,完整的表面点云比少量测点更能说明毛坯整体状态。
机加工件:重点看装配面、孔位和台阶边界
机加工件上,装配面、贴合面、孔口、螺纹底孔、槽口、台阶和倒角是数据能否判读的关键。蓝光扫描对平面和曲面外形的采集很直接,操作者沿工件表面移动扫描仪,把平面、台阶侧面和孔口边缘都扫进同一组数据。孔口边缘是否采全,要看孔边一周的点云是否连续,没有因朝向变化或反光造成的缺口。台阶边界是否清晰,要看扫描数据在棱线处是否保留足够密度的点,而不是被平滑掉。
整体外形和形面偏差可以直接从彩色偏差图看出趋势,但孔径、孔距和平面度要由软件从几何特征中提取,不能只凭点云颜色判断。操作员扫描时把装配面和孔位区域完整覆盖,工程师在软件里选取特征,得到的数值才对应真实加工状态。
工装夹具:用扫描数据核对定位面、压紧位和配合曲面
工装夹具扫描的重点是定位块、支承面、销孔、压紧位和夹持空间。操作者扫描时,先采工装的整体外形,再围绕定位块和支承面补扫,确保这些工作面没有缺面。销孔和定位孔需要从孔口向内扫到可见深度,孔边一圈数据连续才算采全。焊接或装配后的工装,扫描数据能直接反映实际定位面之间的相对位置,工程师可以据此判断装配关系是否偏离理论状态,夹持时工件可能接触哪些部位,是否存在干涉风险。
扫描得到的完整外形还能用于复刻备件和返修前后对比,不必依赖原始图纸也能掌握工装当前的实际形状。
大小、表面和遮挡:影响幅面、补拍次数与辅助方式
工件大小、表面状态和遮挡部位决定了扫描幅面、补拍次数和辅助方式。大件按区域扫描后拼接,单次视野只影响分区数量,不影响能否测完整件。深色、反光、粗糙或带油污的表面会影响蓝光条纹的成像质量,清洁后扫描通常能改善,必要时喷涂显影剂让表面形成均匀漫反射。深孔、内侧和狭窄槽是判断可行性的关键:如果光线无法进入,扫描仪就采不到那些表面,需要翻转工件、多角度补拍或配合探针等辅助手段。
操作者会按工件形状选择扫描角度,尽量让条纹覆盖每一个必须测量的面。判断时可以先问自己:这个工件上哪些部位必须出现在数据里,这些部位能否通过翻转和多角度扫描让光线到达。
拿到数据后:外形、尺寸和逆向建模分别怎么判读
扫描得到的点云或网格首先用于观察整体形状和缺面情况,哪里没有数据一目了然。与CAD数模比对时,软件生成偏差图,曲面偏差、加工余量和变形趋势可以从颜色和数值上读出。孔位、边界和平面关系需要通过软件提取几何要素,从点云中拟合出圆、平面和直线,再计算孔径、孔距和平面度。逆向建模则是在点云基础上生成可编辑的曲面或实体模型,数据深度比单纯比对更大。
扫描仪负责采集表面几何数据,后续处理由工程师在软件中完成。同样一组点云,用途不同,处理方式和判读重点也不同。
选型最后看常做工件,而不是只盯一个精度数字
选型时最后要回到常做的工件上,而不是只盯一个精度数字。客户最常测的是铸件、机加工件还是工装,决定了设备需要具备什么特性。铸件毛坯和工装整体外形偏差优先,灵活的蓝光面扫描能快速覆盖大范围表面;机加工件上的细小孔位和遮挡特征,则要确认设备能否通过补拍、多角度扫描或复合测量方案采全。启源视觉的三维扫描仪在材质适应性、细节分辨率和软件检测功能上按工业工件设计,操作培训与校准支持也围绕现场使用展开。
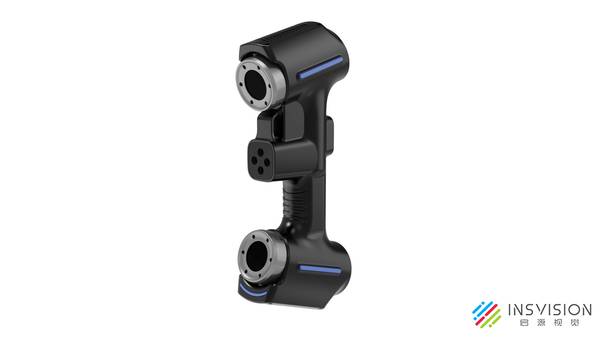
买家可以拿自己最常做的工件,看扫描数据是否完整覆盖关键面,孔边是否连续,偏差图是否能解释加工或装配问题,这样比对比单一精度指标更能判断设备是否适合。


Copyright © 杭州启源视觉科技有限公司 All Rights Reserved
Copyright © 杭州启源视觉科技有限公司 All Rights Reserved

长按识别,或保存后使用微信扫一扫