

结构光、激光三角、飞行时间:三条技术路线的工业三维扫描仪怎么选
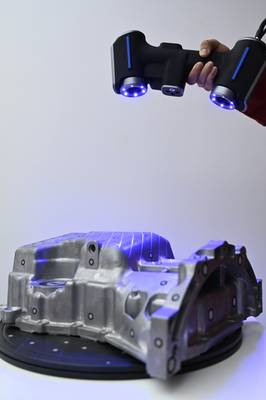
工业三维扫描仪的定义 工业三维扫描仪是面向制造现场尺寸采集与几何质量控制的计量设备。它的核心任务不是“把物体扫出来”,而是输出可重复、可溯源的测量数据。
工业三维扫描仪的定义
工业三维扫描仪是面向制造现场尺寸采集与几何质量控制的计量设备。它的核心任务不是“把物体扫出来”,而是输出可重复、可溯源的测量数据。这一计量属性将其与消费级三维扫描仪区分开:消费级产品更关注扫描速度、模型观感和上手难度,工业级设备则把精度、重复性、环境适应性放在优先位置。判断一台设备是否属于工业级,不能只看标称精度,还要看它在车间振动、温度波动、反光表面等条件下的表现。
| 判断维度 | 工业级三维扫描仪 | 消费级三维扫描仪 |
|---|---|---|
| 精度表达 | 标称精度附带测量体积、温度范围与校准条件 | 常只给单一精度值 |
| 数据用途 | 面向计量、逆向工程与CAD模型及制造流程 | 面向展示、打印或游戏模型 |
| 环境适应 | 考虑温度补偿、振动抑制、车间粉尘 | 多在室内稳定环境使用 |
在工业定位上,这类设备更多被看作检测工位的一环,与检具、三坐标测量机形成互补,而不是独立的三维相机。采购工业三维扫描仪,核心买的是“量值可信”,不是“扫描效果”。国内制造业在产线升级、国产替代的语境下,评估这类设备应回到计量特性与工艺匹配,而不是只看参数表。
工业三维扫描仪的工作原理
工业三维扫描仪的工作原理,是把实体表面的几何信息转换成可计算的点云数据。主流技术路线有三类:结构光、激光三角、飞行时间。三者的成像逻辑差异明显,直接决定点云密度、精度和适用边界。三种路线没有绝对优劣,关键看工件尺寸、表面状态和精度要求。
| 技术路线 | 成像逻辑 | 点云生成特点 | 适用边界 |
|---|---|---|---|
| 结构光 | 投影编码图案,相机捕捉形变 | 单次采集面密度高,点云较均匀 | 适合中小尺寸、漫反射表面工件 |
| 激光三角 | 线激光照射表面,读取反射偏移 | 逐线累积,边缘特征清晰 | 适合金属、深槽、反光较弱场景 |
| 飞行时间 | 光脉冲往返计时 | 采集距离远,点密度相对低 | 适合大场景、大尺寸、远距离测量 |
从实物到点云,不是拍一张照片就完成。扫描仪先获取原始二维图像或波形信号,标定参数再把像素坐标映射到空间坐标,生成单帧点云。多视角采集后,算法依据重叠区域特征或标记点做拼接,统一到同一坐标系。后续还要去除杂散点、降噪、补洞,输出可用的点云模型。点云可以转成三角网格或三维模型,但点云本身已经是测量结果的基础。产线评估时,常把点云与设计模型比对,看尺寸偏差是否落在公差带内,这一过程直接服务于首件检验和来料检测。
工业三维扫描仪的关键参数
工业三维扫描仪的关键参数不能孤立看。标称精度高,不代表在反光、深孔或振动环境下同样稳定。选型时更应关注参数背后的定义、验收依据和工况适配关系。
| 参数 | 定义 | 参考标准/验收依据 | 工况适配要点 |
|---|---|---|---|
| 标称精度 | 设备对标准件测量值与真值的偏差范围 | GB/T相关几何量测量规范、出厂校准证书或第三方计量报告 | 反光、深孔、薄壁件需留裕量,不宜只看标称值 |
| 分辨率/点距 | 相邻采集点最小距离,决定细节还原 | 厂商技术规格表及点云质量验证 | 细小特征、棱边需更小点距,大平面可放宽 |
| 扫描幅面/工作距离 | 单次测量范围及设备到被测面距离 | 视场标定或长度标准器验证 | 大幅面工件减少拼接,小特征需近场精细模式 |
| 扫描速率 | 单位时间获取点数或帧数 | 厂商标称值结合典型节拍验证 | 在线检测看节拍,离线逆向可接受较低速率 |
| 环境适应性 | 温湿度变化、振动条件下的漂移 | 企业环境试验或设备稳定性记录 | 车间现场关注温度补偿与预热,实验室条件可放宽 |
阅读参数表时,要区分标称精度与实测重复性,尤其注意校准条件与实际工况的差异。部分厂商在技术资料中会分开标注这两类指标,便于判断设备在真实测量任务中的表现。
工业三维扫描仪的适用边界
工业三维扫描仪的适用边界,主要看工件尺度、表面状态和精度验收要求。汽车钣金、模具型腔、航空叶片等场景差异很大,不能拿同一套参数硬套。扫描范围、对反光或黑色表面的稳定性、点云密度是否够用,决定了设备在该工序里是主力还是摆设。
| 领域 | 典型工件 | 适配技术路线倾向 | 主要限制 |
|---|---|---|---|
| 汽车 | 钣金件、内饰件 | 手持激光扫描、结构光 | 反光曲面需喷粉或调曝光 |
| 模具 | 型腔、电极、镶块 | 结构光、激光扫描 | 深窄腔体有遮挡,需多角度拼接 |
| 航空航天 | 叶片、蒙皮、复材构件 | 激光扫描、摄影测量配合 | 大尺寸需全局定位,控制累积误差 |
从技术路线看,结构光适合中小尺寸、精度要求高的模具和精密零件;激光扫描对车间环境光和深色表面容忍度更高,适合汽车产线旁快速采集;大尺寸航空部件常需摄影测量提供全局基准。选型时先确认工件是否可移动、表面能否处理、精度验收按什么标准。方案沟通中,厂商也会先问清这些边界,而不是直接给型号。
工业三维扫描仪的常见认知误区
工业三维扫描仪的选型讨论里,精度、场景、操作三个维度最容易被简化。一个常见误区是把标称精度当作现场实测精度。标称值多在实验室环境、标准件条件下获得,车间温度、振动、工件反光都会拉低结果。判断设备能力,更应看测量不确定度、重复性和实际工况下的偏差范围,而不是只看样本上的单点精度。
| 常见误区 | 客观判断依据 |
|---|---|
| 把标称精度当现场精度 | 看测量不确定度、重复性,结合温度、振动和被测表面状态 |
| 认为一台设备能覆盖所有表面 | 反光、黑色、透明工件需要显影或不同光源,应按材质验证 |
| 把扫描理解为全自动免干预 | 仍需标定、路径规划和点云后处理,操作者影响不可忽略 |
场景适配同样不能只看外形尺寸。复杂深腔、细小特征和镜面高光各有边界,单一设备难以同时兼顾。操作层面,自动化宣传容易让人忽视标定和数据处理环节。设备能采到点云,不代表能直接输出合格的三维模型。国内产线选型时,可参考 GB/T 相关几何量检测规范,把精度验收条件写进技术协议,而不是停留在参数页对比。
与相近工业检测技术的概念区别
工业三维扫描仪与两类相近检测技术的区别,主要看数据维度和接触方式。传统接触式检测靠三坐标测量机的测头逐点触碰工件,单点精度高、重复性好,适合基准尺寸和形位公差验收;短板是速度慢,软质或薄壁件容易被测头影响。二维视觉检测用工业相机抓取平面图像,对划伤、缺料、字符等表面特征响应快,成本也低,但它没有可靠的深度数据,遇到高度差、翘曲、台阶就判断不了。工业三维扫描仪走的是非接触式全场采集路线,靠结构光或激光投射到工件表面,一次获取密集点云并重建三维形貌。它补的是复杂曲面和自由曲面快速数字化这个位置。常见误区是把三维扫描当成三坐标测量机的替代品,其实两者在精度基准和快速数字化上更多是互补。
| 对比维度 | 传统接触式检测 | 二维视觉检测 | 工业三维扫描仪 |
|---|---|---|---|
| 数据形式 | 单点坐标 | 平面图像 | 全场点云 |
| 深度信息 | 逐点获取 | 基本缺失 | 一次获取 |
| 典型优势 | 精度基准、重复性好 | 速度快、成本低 | 曲面适应性强 |
工业三维扫描仪与品牌方案的关联
工业三维扫描仪常被简化成“精度多少、速度多快”,但真正决定落地效果的,是扫描数据能不能顺畅进入后续流程。通用技术负责把物体表面转化为可计算的三维点云,品牌方案则要把采集、处理、比对和输出串成稳定闭环。下表列出了几个关键环节的侧重点。
| 环节 | 通用技术侧重点 | 品牌方案落地重点 |
| 数据采集 | 扫描精度、点密度、景深 | 适应现场振动、反光面、深腔等工况 |
| 数据处理 | 点云降噪、拼接、网格化 | 与CAD模型对齐、自动提取特征 |
| 结果输出 | 三维模型或色差图 | 对接质检报告、逆向建模或产线反馈 |
很多企业买回扫描仪后卡在流程适配,而不是设备精度。启源视觉的技术布局沿这条线展开:在光学测量、点云算法和软件协同上做工程化收敛,让通用扫描能力落到可复用的检测与建模流程中。品牌方案的意义,是把工业三维扫描仪从“测量工具”变成“工艺数据入口”。
工业三维扫描仪常见问题解答
工业三维扫描仪的选型问题,大多集中在精度验证、现场环境适应和测量数据向下游传递三个环节。精度验证不能只看宣传册上的单点精度,要区分球心距误差、平面度误差、空间长度误差,并确认这些指标是在什么温度、什么测量距离下得到的。选型阶段可以要求供应商用量块或标准球复测,复测结果比口头承诺更可靠。
| 高频问题 | 判断要点 | 建议验证方式 |
|---|---|---|
| 选型验证 | 标称精度与重复性是否对应实际工况 | 现场量块或标准球复测长度误差 |
| 环境适配 | 振动、温度、光照对点云噪声的影响 | 车间现场试测并观察局部噪声水平 |
| 数据对接 | 扫描数据能否转入建模或检测流程 | 确认可导出通用网格、数模或检测报告格式 |
环境适配这件事,实验室数据不能直接搬到产线。车间里的振动、油污、温度波动会明显影响点云质量,选型时应在接近真实工况的位置试测,而不是只看恒温间的演示效果。数据对接的常见误区是认为扫描完成就结束,实际还要做点云去噪、坐标对齐、曲面重构或色谱图输出,前期不确认数据格式,后期容易卡在软件环节。部分厂商可提供精度验收和环境试测支持,但用户仍应把验收条件、环境范围和交付格式写入技术协议。
工业三维扫描仪的行业发展总结
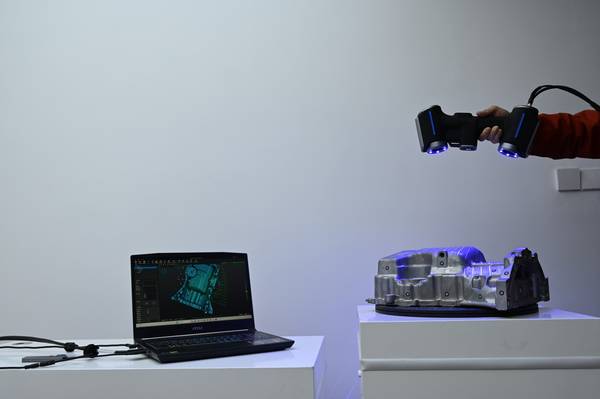
工业三维扫描仪的核心判断标准,早已不是单纯的点云密度或单点精度。国内制造业产线升级中,更看重它能不能把实物几何快速转成可用的三维数据,并与CAD模型、质量检测流程衔接。技术趋势上,结构光与激光扫描的互补、自动化检测工位的集成、软件对点云与网格的自动处理,这三条线最明显。
| 趋势方向 | 对产线升级的价值 |
|---|---|
| 非接触式蓝光/激光混合测量 | 减少夹具与贴点依赖,适应反光、深色表面 |
| 与机械臂、转台集成 | 压缩重复检测节拍,降低人工干预 |
| 扫描数据直接用于逆向工程与首件检验 | 缩短改型验证周期,减少返工 |
设备能不能稳定输出可追溯的几何数据,比纸面精度更关键。国产三维扫描仪在软件适配、本地服务与数据接口上的改善,让中小产线也能按工序嵌入检测节点。启源视觉等厂商的布局,基本沿着“从单机测量到产线数据入口”的路径走,这条路径直接对应产线升级中的降本增效。


Copyright © 杭州启源视觉科技有限公司 All Rights Reserved
Copyright © 杭州启源视觉科技有限公司 All Rights Reserved

长按识别,或保存后使用微信扫一扫