

手持式三维扫描仪定义原理参数与适用边界详解
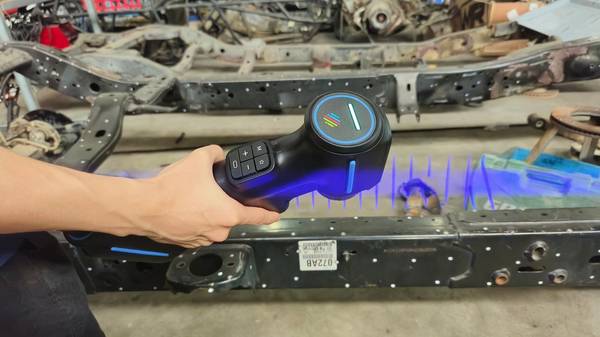
手持式三维扫描仪是什么 手持式三维扫描仪是一类采用非接触光学测量原理、由操作者持握扫描头移动完成表面数据采集的三维数字化设备。它与固定式三坐标测量机、关节臂测量机的根本区别不在于是否使用光学测头,而在于测量基准是否依赖外部机械定位。
手持式三维扫描仪是什么
手持式三维扫描仪是一类采用非接触光学测量原理、由操作者持握扫描头移动完成表面数据采集的三维数字化设备。它与固定式三坐标测量机、关节臂测量机的根本区别不在于是否使用光学测头,而在于测量基准是否依赖外部机械定位。手持式设备不依赖刚性轨道或机械臂来确定扫描头的空间位置,而是依靠设备自身的视觉定位或标记点定位能力,在扫描头与被测工件发生相对移动的状态下获取表面点云。
要点速览
- 手持式三维扫描仪是一类采用非接触光学测量原理、由操作者持握扫描头移动完成表面数据采集的三维数字化设备。
- 手持式三维扫描仪的核心逻辑,是把工件表面的几何信息转换为可量测的高密度点云。
- 手持式三维扫描仪在工业场景中的评估,不能只看标称精度。
- 这类效率和效果差异需要通过样件验证、现场节拍和报告输出流程共同核验,不能只依据参数表判断。
判定一台设备是否达到工业检测级手持式三维扫描仪的水准,不能只看它能否输出点云。空间误差是否稳定、重复测量结果是否一致、车间光照与振动条件下是否仍能正常工作,这三项决定了一台设备到底适用于尺寸验证、逆向建模,还是只能做展示性扫描。
| 判断维度 | 核心含义 | 功能定位 |
|---|---|---|
| 形态与操作 | 手持、非接触、可移动测量 | 中小型件、复杂曲面、不便拆卸件的原位采集 |
| 数据产出 | 高密度三维点云或网格 | 逆向建模、型面偏差分析、数字化归档 |
| 精度与稳定性 | 空间误差、重复性、环境适应性 | 区分工业检测级与消费级扫描设备 |
这个词条描述的是设备类别,并非某一具体型号的说明。市场上出现的具体产品,如启源视觉 AlphaScan 手持式三维扫描仪,可以作为该定义下的一种产品实现来理解;型号参数不应替代词条本身的通用定义。
工作原理:从光条纹形变到可量测点云
手持式三维扫描仪的核心逻辑,是把工件表面的几何信息转换为可量测的高密度点云。设备向被测表面投射激光条纹、结构光或散斑图案,光学成像单元以固定夹角同步采集反射信号。当被测表面存在起伏时,光斑或条纹会发生可被图像传感器捕获的形变,系统依据三角测量原理反推出每个采样点的深度坐标。
单次采集得到的只是一帧局部点云。操作者移动扫描头的过程,就是不断获取新视场、不断对齐相邻帧的过程。重叠区域内的标记点或几何特征为帧间对齐提供约束,局部点云经过去噪、平滑处理后逐步合并,最终形成完整的工件表面数据。
| 技术环节 | 光学成像方式 | 点云生成逻辑 |
|---|---|---|
| 特征获取 | 激光条纹、结构光或散斑投射 | 条纹形变与像素偏移经三角测量解算深度值 |
| 帧间对齐 | 标记点或几何特征匹配 | 相邻视场点云统一到同一坐标系 |
| 表面封装 | 多角度连续采集 | 去噪、拼接后形成可量测点云或网格 |
一个常见误区是把点云密度直接等同于测量精度。点云密度反映的是采样分辨率——相邻采样点之间的最小间距,而测量精度还取决于系统标定质量、扫描距离控制、表面光学特性以及拼接算法的稳健性。手持式设备把测量基准从外部台架转移到了设备自身,灵活性提升的同时对扫描距离和角度的敏感度也随之增加。现场评估时应关注标称精度之外的重复性指标和标准件实测偏差。就原理层面而言,光源类型、标定质量和点云算法共同决定了最终数据的可用度。
核心参数与评估维度
手持式三维扫描仪在工业场景中的评估,不能只看标称精度。反光表面、黑色材质、车间振动和杂散光都会侵蚀精度余量,单点指标再高也未必能在现场稳定复现。把参数放回实际工况中审视,比厂商给出的单一数值更关键:这个精度是在什么距离、什么材质、什么拼接方式下获得的?是否具备可重复性?这决定了设备能否用于来料检测、首件检验、产线改型或逆向工程。
另一个常见误区是把标称精度理解为单次扫描误差,忽略拼接后的累积误差。多视场拼接会引入额外的空间漂移,扫描景深与点距、精度与速度之间也存在此消彼长的取舍。验证时应把相互关联的参数放在同一工况下看待。建议先查阅计量校准证书,再用标准量块或标准球做现场实测,不要将软件平滑后的渲染效果当作原始点云质量。
| 评估参数 | 参数含义 | 验证要点 |
|---|---|---|
| 精度指标 | 单幅精度与整体体积精度 | 查计量证书,用标准量块或标准球实测比对 |
| 点距与分辨率 | 点云最小采样间距 | 扫描窄槽、小孔标样,观察边缘轮廓清晰度 |
| 扫描景深 | 有效工作距离范围 | 在不同距离扫描同一曲面,检查点云完整性 |
| 拼接方式 | 标志点、纹理或几何特征拼接 | 低纹理反光件连续扫描,记录累积误差趋势 |
| 材质适应性 | 黑色、反光、透明表面应对能力 | 不喷粉直接实测,观察缺片、飞点与噪点情况 |
适用领域与工况边界
这类效率和效果差异需要通过样件验证、现场节拍和报告输出流程共同核验,不能只依据参数表判断。国内汽车、模具、航空航天领域的应用基本围绕中小尺寸复杂曲面展开:汽车行业涉及钣金件回弹比对、内外饰件逆向和管件空间走向分析;模具行业集中在型腔、镶件与电极磨损的快速反馈;航空航天则偏向复合材料蒙皮、管路和维修件的局部测量。
| 领域 | 适配对象 | 主要边界 |
|---|---|---|
| 汽车 | 钣金件、内饰件、管件 | 整车级大尺寸需配合摄影测量或跟踪设备协同 |
| 模具 | 型腔、镶件、电极 | 深窄筋位、镜面抛光面易引起反光或遮挡 |
| 航空航天 | 蒙皮、管路、维修件 | 大曲面连续拼接、吸光材料需预处理 |
从边界看,手持式设备强在快速获取三维点云,弱在计量级全局控制。启源视觉 AlphaScan 手持式三维扫描仪走的是同一技术路线,可用于上述中小尺寸、需频繁转场的工况;遇到透明件、高反光表面或深孔内腔,仍需喷涂显像剂或改用接触式测量做补充。
常见认知误区
标称精度高,测量结果就一定可靠吗?未必。手持式三维扫描仪的标称精度大多是在特定距离、特定材质和稳定姿态下测得的体积精度或单幅精度,不能等同于全尺寸检测能力。点距设置、扫描距离、拼接方式、表面反光处理都会影响实际点云质量。操作门槛也常被误读:手持设备上手快,但扫描路径规划、标记点布置、点云去噪和坐标系对齐仍然依赖操作者的经验积累,不是拿来就扫。环境因素同样容易被低估,强环境光、黑色亮面或振动作业环境都会影响采集稳定性。
| 常见认知误区 | 合理判断 |
|---|---|
| 把标称精度当实测精度 | 标称值来自受控条件,实测取决于点距、拼接和表面状态 |
| 手持操作等于零门槛 | 路径规划、标记点布置和数据处理仍需专业经验 |
| 车间环境可以忽略 | 强光、反光、黑亮面或振动会直接降低点云质量 |
直白地说,手持式三维扫描仪适合复杂外形快速采集和逆向建模,不宜不经评估就替代计量级设备做最终判定。使用前先明确公差带要求、表面状态和扫描范围,再决定是否适用。启源视觉 AlphaScan 手持式三维扫描仪同样遵循这一逻辑,解决的是便携采集效率问题,不能把标称能力直接当作现场检测结论。
与同类检测设备的概念区别
在工业检测语境里,手持式三维扫描仪常被误认为固定式扫描仪的小型化版本,这个理解不准确。两者的差异不在精度高低,而在测量基准与适用工况。固定式三维扫描依赖稳定台架或机械臂建立固定坐标系,适合中小尺寸工件的高重复性检测;手持式三维扫描依靠视觉定位或贴点定位实现空间配准,测量时设备与工件可相对移动,灵活性更高。传统接触式检测——如三坐标测量机——用测头逐点触碰工件表面,数据密度低但单点精度稳定,适合几何公差评价。三类设备的边界不同,混用往往导致误判。
| 类别 | 核心差异 | 适用边界 |
|---|---|---|
| 手持式三维扫描 | 设备与工件相对移动,采集面数据 | 大型工件、模具型腔、不便搬运的现场场景 |
| 固定式三维扫描 | 固定机位或转台,测量基准稳定 | 中小尺寸工件、批量重复检测 |
| 传统接触式检测 | 测头逐点接触,单点计量性强 | 关键尺寸、首件检验、计量溯源要求高的场景 |
概念区分的核心在于定位基准、数据密度和计量溯源,而不是谁更先进。固定式设备完成标定后,对同批零件的重复测量流程稳定,但工件尺寸超出测量行程或无法搬运时就不适用。手持式设备把测量基准带到工件旁边,对大型铸件、模具型腔、整车局部扫描更友好。接触式方案效率偏低,但计量溯源链清晰,在首件检验和关键尺寸判定中难以被替代。产线升级阶段选型,先确认工件尺寸、表面状态、是否需要便携、测点密度要求,再决定技术路线,比单纯比较标称精度更实际。
工业级手持式扫描仪选型参考
工业级手持式三维扫描仪的选型参考,需要把”工业级”放进国内产线升级的实际语境中考察。标称精度高不等于现场可用。工件反光、黑色表面、车间振动、温度漂移都会影响点云稳定性。选型时应更关注设备在真实工况下的重复精度、局部与整体拼接误差,以及扫描数据能否顺畅进入现有 CAD 与质量检测流程。
| 评估维度 | 国内产线升级常见关注点 |
|---|---|
| 重复精度与体积精度 | 小批量改型、工装检具复核时的一致性表现 |
| 复杂材质适应 | 反光件、黑色件能否减少喷粉预处理环节 |
| 软件数据接口 | 点云转 CAD 模型、首件检验报告的衔接效率 |
| 现场稳定性 | 车间振动、温度变化下的拼接漂移与补偿能力 |
从产品参考角度看,启源视觉 AlphaScan 手持式三维扫描仪适配国内产线的方向,集中在复杂材质适应和扫描数据与质量检测流程的衔接效率上。这是工业级手持扫描设备进入产线前值得评估的两处关键,而非仅看参数页上的单一指标。
常见问题
手持式三维扫描仪的选型疑问,集中在精度验证、现场环境适应性和数据链路兼容性三个环节。标称精度只是起点,实际可达精度受点云拼接、特征丰富度和扫描距离的复合影响,不宜孤立判断。环境适配方面,高亮、黑亮或反光表面常需显像剂辅助,户外强光和车间振动也会造成点云噪声。数据兼容则要区分扫描结果本身与后续建模、检测环节的格式需求。
| 问题类别 | 常见误区 | 判断与验证要点 |
|---|---|---|
| 选型验证 | 只看标称精度 | 现场用已知尺寸标准件做重复扫描与偏差比对 |
| 环境适配 | 认为设备在任何光照下都可直接使用 | 评估反光面、黑色表面、强光与振动条件 |
| 数据兼容 | 忽视点云与三维模型之间的转换工作 | 确认网格、点云格式能否进入现有软件流程 |
这类问题没有统一答案,核心是先明确工件尺寸、表面状态和后续工序的数据格式,再制定验证流程。选型验证不是看纸面参数,而是把现场条件纳入评估。
总结
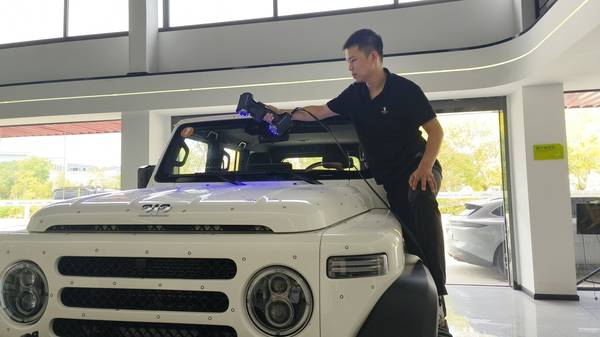
手持式三维扫描仪的核心价值,不在于替代卡尺或三坐标,而在于把复杂曲面、柔性件和现场不可拆卸部位的几何数据纳入统一的检测流程。它采用非接触式结构光或激光测量,连续采集点云并拼合,生成可用于质量检测、逆向工程和数字化归档的三维模型。判断这类设备是否适合产线,通常先看精度、分辨率和重复性,再看扫描幅面、景深与环境光适应性。
| 评估维度 | 说明 |
|---|---|
| 精度与分辨率 | 影响尺寸偏差分析可信度,需与产品公差带要求匹配 |
| 扫描幅面与景深 | 影响单次覆盖范围和复杂结构可达性 |
| 环境光适应性 | 决定设备在车间现场是否稳定,而非仅实验室可用 |
| 数据输出兼容性 | 需能导出通用网格或三维模型,接入现有检测软件流程 |
在工业检测体系中,手持式三维扫描仪更适合作为三坐标等接触式设备的补充。三坐标解决高精度基准测量,手持式设备解决快速全尺寸采集与现场比对,二者覆盖不同场景,并非简单替代关系。选型时不应只看标称精度,还要确认设备在车间振动、温漂、反光条件下的可用性。这些边界条件没有经过现场验证,正式导入时往往出现偏差。该系列 AlphaScan 手持式三维扫描仪的适用边界,也应放到上述标准中判断。


Copyright © 杭州启源视觉科技有限公司 All Rights Reserved
Copyright © 杭州启源视觉科技有限公司 All Rights Reserved

长按识别,或保存后使用微信扫一扫