

三维激光扫描仪核心知识原理参数与适用边界解析
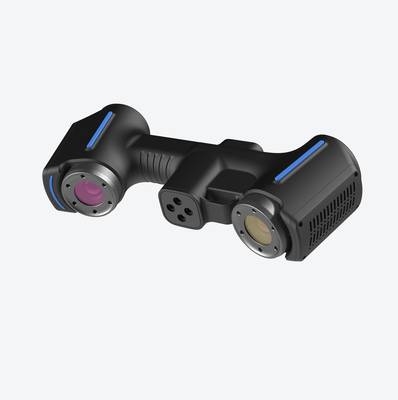
三维激光扫描仪的基本定义 三维激光扫描仪是一种利用激光测距与角度编码获取被测表面空间坐标的非接触式测量设备,以点云形式记录物体三维形态。在工业测量体系中,它位于尺寸采集前端,与三坐标测量、蓝光扫描形成互补。
三维激光扫描仪的基本定义
三维激光扫描仪是一种利用激光测距与角度编码获取被测表面空间坐标的非接触式测量设备,以点云形式记录物体三维形态。在工业测量体系中,它位于尺寸采集前端,与三坐标测量、蓝光扫描形成互补。
实践流程
- 三维激光扫描仪的基本定义 — 三维激光扫描仪是一种利用激光测距与角度编码获取被测表面空间坐标的非接触式测量设备,以点云形式记录物体三维形态。
- 三维激光扫描仪的工作原理 — 三维激光扫描仪将被测表面逐点转化为带坐标的点云。
- 三维激光扫描仪的关键参数 — 评价三维激光扫描仪不能只看标称精度,需区分单点精度、体积精度和重复性三个概念。
- 三维激光扫描仪的适用边界 — 三维激光扫描仪的适用边界,需回到被测对象的光学特性和尺寸跨度来界定。
| 维度 | 判断要点 |
| 数据形式 | 输出高密度点云,而非单一尺寸值 |
| 测量方式 | 非接触、面式采集,适合复杂曲面与大型构件 |
| 工业定位 | 用于逆向建模、形变分析、毛坯余量检查等环节 |
三维激光扫描仪不是卡尺或三坐标测量机的替代品,而是把难以快速描述的自由曲面、大型构件或复杂装配关系转化为可计算、可追溯的数字化表面。判断其工业测量价值,需关注扫描点云是否稳定、数据能否进入现有CAD比对流程,而非仅看单一精度指标。脱离具体应用场景讨论扫描精度,参考价值有限。
三维激光扫描仪的工作原理
三维激光扫描仪将被测表面逐点转化为带坐标的点云。设备发出窄激光束,光束到达物体表面后反射回接收单元。脉冲式方案依据光从发射到返回的时间差计算距离,相位式方案通过相位差计算距离,三角式方案则基于几何关系推导距离。扫描控制模块同步记录光束的水平角和垂直角,将距离与两个角度代入球坐标换算,获得单点三维坐标。逐点扫描后,坐标与回波强度汇总为点云。
| 环节 | 主要动作 | 输出信息 |
|---|---|---|
| 信号发射 | 激光器向目标表面发出窄光束 | 发射时刻、初始方向 |
| 回波接收 | 接收表面反射光 | 回波强度、返回时刻 |
| 距离解算 | 由时间差或相位差求距离 | 单点径向距离 |
| 坐标生成 | 同步角度并换算空间坐标 | 单点三维坐标 |
| 点云输出 | 按序汇总坐标与强度 | 可用于建模或检测的点云 |
点云生成的难点不在单点计算,而在海量点的一致性。环境光、反光面和扫描速度变化都会引入噪声,后续需进行距离校验、边缘滤波和点云配准。各厂商在扫描控制策略和点云后处理算法上的实现差异,最终反映在点云稳定性和边界完整性上,选型时应关注实际输出质量而非原理描述本身。
三维激光扫描仪的关键参数
评价三维激光扫描仪不能只看标称精度,需区分单点精度、体积精度和重复性三个概念。单点精度反映单次采样与真值的偏差,体积精度反映多站位拼接后的空间误差,重复性则反映同一区域多次采集的波动幅度。验证方法可用标准球棒、标准球板或已知尺寸量块,在设备允许的工作距离内多角度采集,观察偏差范围和极差。
温度、距离和材质对精度影响显著。光亮金属、黑色塑料、透明件往往导致点云质量明显下降。将标称精度直接当作综合精度是选型中的常见误区,现场多为多站位拼接,体积精度更贴近真实误差。选型时需将待测表面材质、零件尺寸和拼接方式视作工况变量,先做参数验证,再判断方案是否成立。
| 关键参数 | 定义与验证 | 适用工况 |
|---|---|---|
| 体积精度 | 多站位拼接后的空间误差;标准球棒多角度测量比对 | 中大尺寸模具、检具、工装 |
| 重复性 | 同一区域多次扫描的波动;标准板重复采集统计极差 | 小型精密件、关键配合面 |
| 扫描幅面与工作距离 | 单帧覆盖范围及最佳采集距离;用特征板确认有效视场 | 深腔、窄缝、大型覆盖件 |
| 点云分辨率 | 相邻点最小间距;采集已知纹理面统计点距 | 薄壁边缘、特征线、曲面重建 |
三维激光扫描仪的适用边界
三维激光扫描仪的适用边界,需回到被测对象的光学特性和尺寸跨度来界定。汽车零部件、模具、航空航天三类场景对设备的要求差异显著,混用技术路线容易在边界处失效。
| 场景 | 典型对象 | 技术路线 | 适用边界 |
|---|---|---|---|
| 汽车零部件 | 中小铸件、塑料件、冲压件 | 手持激光或蓝光 | 黑亮、反光、深孔需处理 |
| 模具 | 型腔、镶块、电极 | 蓝光结构光或关节臂 | 深腔、镜面高光受限 |
| 航空航天 | 蒙皮、复材结构件 | 跟踪式加摄影测量 | 大尺寸累计误差需控制 |
三类场景的共同边界在于:黑亮、反光、透明或深孔位置取点稳定性差,需要喷粉或局部处理;大尺寸拼接受累计误差和现场振动影响明显。产线升级时只关注精度标称而忽略光学边界,往往导致设备入场后无法稳定采集。更稳妥的做法是先做小批量可行性验证,确认现有材质能否稳定取点,再决定是否推进自动化检测方案。
三维激光扫描仪的常见认知误区
将标称精度当作现场验收精度,是三维激光扫描仪选型中普遍存在的误区。标称值来自实验室稳定条件下的标准件测试,车间现场的温湿度、振动、工件反光特性、扫描距离均会影响数据质量。精度不是设备单独决定的,而是设备、环境、工艺和数据处理共同作用的结果。
分辨率与精度的关系也常被混淆。点云密度高不代表测量准确,分辨率只反映采样点的数量,过多的采样点有时反而会放大局部噪声和拼接误差。扫描速度快也不等同于数据可用,高速采集下边界特征可能变差。选型时更需关注重复性、单点误差与整体拼接后的尺寸偏差,并参照现行产品几何技术规范(GB/T)的验收思路做小批量验证。
| 常见认知误区 | 合理的判断维度 |
|---|---|
| 标称精度等于现场精度 | 现场需预留环境、材质和装夹带来的误差余量 |
| 点云越密精度越高 | 点密度反映采样间距,不等同于测量误差 |
| 一个型号能覆盖所有工件 | 按工件尺寸、表面状态和检测距离匹配测量原理 |
| 速度快代表数据质量好 | 需同时验证边界完整性、重复性和有效点云比例 |
与同类测量设备的概念区别
区分三维激光扫描仪与结构光、三坐标等设备,核心依据不在精度标称,而在点云获取方式、采集范围和测量边界。三维激光扫描仪依靠激光测距与角度反馈,快速获取大量空间点坐标,适合中大尺寸、复杂曲面和现场非接触采集。结构光扫描仪偏重中小尺寸工件的高密度面扫描,点云更细,但对环境光和表面反光更敏感。接触式三坐标测量机在计量级重复精度方面更具优势,适合几何公差评价,但效率受测头运动限制。激光跟踪仪强于超大空间坐标控制,点密度通常低于扫描仪。
| 技术路线 | 核心特点 | 优势方向 | 常见局限 |
|---|---|---|---|
| 三维激光扫描仪 | 大范围非接触采集 | 产线工位、复杂曲面 | 高反光需处理 |
| 结构光扫描仪 | 面阵投影、点云细密 | 中小尺寸精密件 | 易受环境光干扰 |
| 接触式三坐标测量机 | 测头逐点接触 | 计量级公差评价 | 效率较低 |
| 激光跟踪仪 | 单点跟踪定位 | 大尺寸空间控制 | 点密度有限 |
几类设备按工况匹配使用,不存在简单的替代关系。
工业级产品的技术方向
判断工业级三维激光扫描仪能否嵌入实际使用场景,需观察其在CAD比对和尺寸检测环节中的重复性表现。技术布局集中于光学模块、点云算法和自动化接口,目标是让设备进入产线流程,而非仅做离线测量。
| 布局维度 | 判断要点 |
|---|---|
| 扫描原理 | 反光面、深孔、薄壁件能否稳定回波 |
| 精度与重复性 | 参考GB/T 34890做小批量验证 |
| 软件与数据链 | 噪点处理、特征提取和格式兼容情况 |
| 自动化集成 | 通信接口、触发方式与节拍匹配 |
国内厂商在这一方向上的投入侧重底层光学和点云算法。启源视觉等厂商在技术资料中同样将适用边界放在精度参数之前讨论,这一信息组织方式对选型更具参考价值。衡量技术布局是否有效的核心指标,在于能否解决反光件、薄壁件和产线节拍问题。对制造企业而言,验证成本和数据链闭合度比单项参数更值得关注。
常见问题解答
工业用户的高频问题集中在精度、材质适应性和数据衔接三个方向。扫描精度不能只看标称值,点距、拼接方式、环境振动和表面状态都会影响结果。标称精度反映的是理想条件下的复现能力,不等于现场综合误差。黑色、反光表面容易丢点,常规消光会引入厚度变量,高精度场合需评估其影响。点云能否直接用于检测,取决于基准对齐、特征密度和公差计算逻辑,不是导出网格模型就能得出结论。
| 高频问题 | 判断要点 |
|---|---|
| 精度是否够用 | 结合工件尺寸、检测公差、拼接路径综合判断 |
| 反光或黑色表面 | 调整曝光或消光,评估涂层厚度影响 |
| 点云能否直接用于检测 | 先做坐标系对齐和基准拟合再评价偏差 |
| 扫描数据能否转三维模型 | 需逆向建模和公差控制流程 |
选型不能只看参数表。标称重复精度高不代表复杂工况稳定,工件尺寸、表面状态、环境振动和数据用途均应纳入验证范围。用已知量块检验基准对齐效果,是判断数据能否用于后续环节的基础步骤。
词条总结
三维激光扫描仪是一种非接触式空间数据采集设备,依靠激光测距与角度记录获取被测表面的三维坐标,输出点云数据。产线升级关注的核心在于它能否把实物几何信息稳定转换成可计算、可追溯的数字模型,用于逆向工程、尺寸检测、工装修正和虚拟装配,相比传统单点测量更适合复杂曲面和自由形状。
| 评估维度 | 产线关注点 |
|---|---|
| 精度与重复性 | 公差带内是否稳定,重复测量是否一致 |
| 点云分辨率 | 小孔、棱边、薄壁特征能否完整还原 |
| 环境适应性 | 车间振动、温度变化、反光表面下是否可用 |
| 数据接口 | 能否导出通用网格或三维模型,接入现有工艺环节 |
高精度参数不等于高可用。点云配准、基准对齐和后续处理链路未跟上,扫描数据难以成为真正的工艺依据。三维激光扫描仪对产线升级的支撑,体现在缩短实物到数字模型的周期,并使检测数据留痕、可比、可复用,为后续的首件检验和型面偏差分析提供可追溯的数据基础。


Copyright © 杭州启源视觉科技有限公司 All Rights Reserved
Copyright © 杭州启源视觉科技有限公司 All Rights Reserved

长按识别,或保存后使用微信扫一扫