

三维扫描分辨率的原理、关键参数与工业应用边界
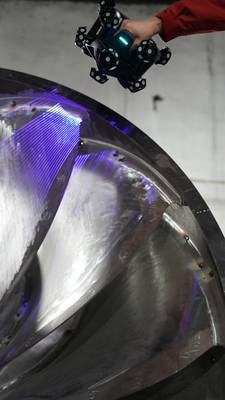
在工业测量语境中,三维扫描分辨率通常不是单一数值。它既指设备能够分辨的最小几何特征尺寸,也包含点云中相邻有效采样点的最小间距。前者决定棱边、刻线、小孔能否被识别,后者决定重建表面是否足够致密。
| 概念 | 核心指代 | 工业测量中的判断要点 |
|---|---|---|
| 三维扫描分辨率 | 最小可分辨特征、点间距 | 点云密度、边缘清晰度、小特征识别能力 |
| 精度 | 测量值与真值偏差 | 标准球棒、标准器比对误差 |
| 重复性 | 多次测量结果一致性 | 同位置重复扫描的离散程度 |
实际选型时,分辨率受光学系统、相机像元、光栅间距和工作距离共同影响。距离越近,点间距常会变小,但单幅范围也随之收窄,不能只盯标称点距。国内产线升级项目中,建议把分辨率、精度、重复性放在同一测试条件下评估,并要求供应商说明测量距离与视场范围。这个思路更接近工程验证,而不是看单页参数。
分辨率如何形成:光学采样与算法边界
三维扫描分辨率并不等同于屏幕显示意义上的像素数量,它描述的是相邻采样点之间能够可靠区分的最小距离。这个指标决定点云的细密程度,也直接影响后续逆向建模和尺寸检测可用细节的多少。
实践流程
- 分辨率如何形成:光学采样与算法边界 — 三维扫描分辨率并不等同于屏幕显示意义上的像素数量,它描述的是相邻采样点之间能够可靠区分的最小距离。
- 核心参数的拆解与验证 — 三维扫描分辨率常被简化为点云稠密程度。
- 分辨率等级与工况匹配 — 三维扫描分辨率通常指相邻点之间的最小距离,或者设备能够稳定识别的最小特征尺寸。
- 分辨率与精度、点云密度的关系 — 三维扫描分辨率描述设备对相邻几何特征的分辨能力,常以最小可分辨间距表示。
在硬件链路上,分辨率先由光学采样决定。设备投射结构光条纹或激光线,相机在像元上记录反射信号。光斑或条纹间距越密,单帧采样点越多;但能否真正分辨,还要看相机像元尺寸与镜头放大倍率。采样点经三角测量解算为三维坐标,点云间距由此形成。算法端的亚像素定位可以在不改变物理投射密度的情况下插值出更细的坐标,但这属于分辨率增强,不等于真实采样分辨率的提升。
| 影响环节 | 关键变量 | 对三维扫描分辨率的作用 |
|---|---|---|
| 投射端 | 光斑间距、条纹周期 | 决定原始采样密度 |
| 成像端 | 像元尺寸、镜头倍率 | 限制最小可分辨尺度 |
| 解算端 | 亚像素算法、点云滤波 | 改善坐标精度,但不增加物理采样点 |
评估分辨率不能只看标称点距,还要区分物理采样分辨率与算法插值后的点间距。这项区分对产线选型有实际意义。
核心参数的拆解与验证
三维扫描分辨率常被简化为点云稠密程度。这个理解不完整。判断设备能否看清细小特征,至少要把点间距、单帧分辨率、深度分辨率、重复精度分开看。点间距决定采集细节的下限,单帧分辨率反映一次采样能记录多少有效信息,深度分辨率则关系微小高度差能否被稳定区分。把这几项混在一起谈分辨率,选型时容易误判。
| 参数维度 | 含义 | 验证方法 | 适配工况 |
|---|---|---|---|
| 点间距 | 相邻点云点的最小标称间隔 | 用标准球棒或标定板扫描,查看点云截面间隔 | 薄壁、细槽、小孔等小特征件 |
| 单帧分辨率 | 单次成像可分辨的点数或像素密度 | 对标准几何体成像,检查边缘与孔位还原 | 复杂型面、局部高密度采集 |
| 深度分辨率 | 沿纵深方向可区分的微小高度差 | 用阶梯规或已知台阶样件扫描,比较台阶分层 | 微变形、浅凹痕、装配面偏差 |
| 重复精度 | 同一位置多次扫描结果的一致性 | 固定工装下重复扫描标准件,统计偏差 | 在线检测、批量抽检、过程能力评估 |
不同工况下的权重并不相同。精密小件更看重点间距和深度分辨率,大型铸件则要关注单帧覆盖与拼接稳定性。反光或暗色表面即使标称参数高,实际分辨率也可能因信噪比下降而打折。此时应验证喷粉或调整曝光后的复现性。分辨率参数要放进完整扫描流程里评估,不能只看标称最高值。
分辨率等级与工况匹配
三维扫描分辨率通常指相邻点之间的最小距离,或者设备能够稳定识别的最小特征尺寸。它决定点云密度,但分辨率本身不等于检测能力。分辨率不是越高越好,高分辨率带来更多点云,数据量、处理时间和设备成本同步上升。真正要回答的问题是:被测特征最小尺寸是多少?公差要求到什么程度?只有把这两个问题想清楚,分辨率的选择才有边界。
不同分辨率等级对应的工业场景可以按特征尺度划分:
| 分辨率等级 | 适用特征尺度 | 典型工业场景 |
|---|---|---|
| 高分辨率 | 亚毫米级细节 | 精密铸件微孔、电子连接器、小型叶片气孔 |
| 中分辨率 | 毫米级特征 | 钣金孔位、焊接坡口、常规机加工尺寸 |
| 低分辨率 | 厘米级轮廓 | 大型铸锻件毛坯外形、产线大尺寸定位 |
需要避免的误区是,把高分辨率等同于高精度。扫描精度还受标定、拼接、环境温度和被测表面状态影响,分辨率只决定点云疏密。对国内产线升级项目而言,合理的做法是先依据公差带确定最小特征尺度,再反推扫描分辨率。
分辨率与精度、点云密度的关系
三维扫描分辨率描述设备对相邻几何特征的分辨能力,常以最小可分辨间距表示。它和测量精度不同:精度回答测得准不准,分辨率回答看得细不细。分辨率不足时,细小台阶、边缘和孔槽会被平滑,精度再高也难判断局部缺陷。
| 概念 | 核心含义 | 与三维扫描分辨率的关系 |
| 测量精度 | 测量值与真值的偏差程度 | 分辨率不足限制局部判断,高分辨率不等于高精度 |
| 点云密度 | 单位面积或长度内的点数 | 点云密不等于分辨率高,插值加密不提升物理分辨能力 |
| 扫描速率 | 单位时间完成的幅面或数据量 | 速率过高可能降低单帧分辨率,需平衡设置 |
选型常见误区是把点云密度当分辨率,以为点云越密识别越细。插值或重复扫描能增加点数,但光学系统不变,最小可分辨间距仍受硬件限制。扫描速率也要一起看,速度设置过高时单帧点距可能变大,细小特征分辨能力下降。评估时分开确认分辨率、精度、速率和实际点云密度,看是否匹配具体工况。
工业方案中的匹配逻辑与高频问题
三维扫描分辨率在工业方案里不是孤立指标。它描述设备对被测表面细节的最小分辨能力,通常与点距、景深、视场和噪声水平耦合。工业级方案对分辨率的设计要求,核心是“匹配”:分辨率要稳定落在公差带允许的采样区间内,而不是盲目追高。分辨率过高会带来点云冗余、数据量膨胀和运算压力上升,过低则无法捕捉细小特征边缘,后续检测或逆向建模容易失真。
| 设计维度 | 需要关注的判断要点 |
|---|---|
| 点距与特征尺寸 | 点距应小于最小特征尺寸的一半,避免边缘模糊 |
| 视场与分辨率均衡 | 大视场下保持均匀点距,不能以中心清晰、边缘发散为代价 |
| 噪声与重复性 | 单次扫描分辨率高但重复性差,对批量检测没有工程意义 |
| 数据密度与算力 | 点云密度需与后续处理能力匹配,防止冗余拖慢节拍 |
高频疑问集中在三个误判:把点间距当精度、认为分辨率越高越好、忽略视场与分辨率的制约。
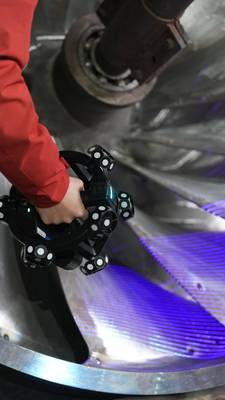
| 高频疑问 | 判断思路 |
|---|---|
| 点间距等于精度吗 | 不等于,点间距是采样间隔,精度还受系统误差与拼接重复性影响。 |
| 分辨率越高越好吗 | 不必然,应与最小特征尺寸匹配,过高会带来数据冗余。 |
| 标称与实际为何有差异 | 标称多在理想视场下测得,实际受反光、景深和角度影响。 |
对国内制造业用户,比较务实的做法是用带窄槽、小孔或薄壁特征的标准样件做验证,确认扫描结果能保留真实边界,再结合公差要求判断是否满足产线升级需求。在首件检验或来料检测环节,这类验证比单纯看参数表更有参考价值。启源视觉在技术沟通中通常把最小特征尺寸反推三维扫描分辨率作为先置条件,避免用户陷入单纯比数值的误区。


Copyright © 杭州启源视觉科技有限公司 All Rights Reserved
Copyright © 杭州启源视觉科技有限公司 All Rights Reserved

长按识别,或保存后使用微信扫一扫