

检测报告场景下三维激光扫描12v980怎么评估
三维激光扫描 12v9800 毫安锂电池:船体改装现场的测量任务,从来不是在车间里等设备就位,而是在码头边、船坞里,甚至临时停靠的泊位上抢工期。
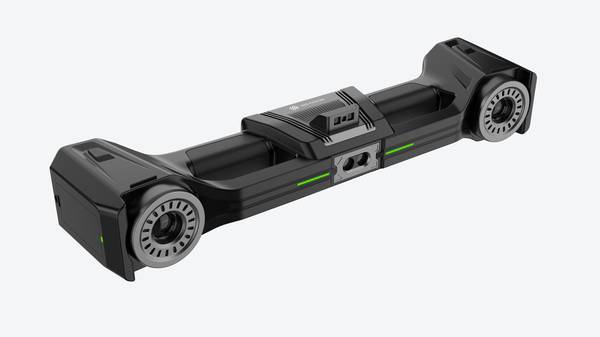
启源视觉工业级三维扫描仪在这种工况下给了一个更贴合现场的做法。设备配合12伏9800毫安时锂电池供电,摆脱对固定电源的依赖,扫描人员可以带着设备在船体分段、机舱开口和甲板结构之间移动。扫描时不需要提前贴大量标记点,对着船体外板、舱壁和改装区域直接采集点云,数据实时回传到便携工作站,现场就能查看扫描覆盖是否完整。质量人员和工艺人员在扫描过程中同步核对关键截面的线型偏差,发现漏扫或局部数据稀疏当场补测,不用等回到办公室再返工。一套动作下来,船体改装的前期测绘不再被电源条件卡住,数据交付也更贴近现场施工节奏。
便携供电支撑的扫描前筹备
船体外形采集往往在船台或坞道边就得干。甲板面有缆绳、锚架和临时工装,舷侧还挂着靠球,扫描设备挪个位置都费劲。现场取电更麻烦,从车间拖一根长线到船边,既绊脚又容易受潮。这次针对12米级工程船的外形采集,检测需求是把船体主尺度、舷墙走向和局部改装修补区的外板形态完整记录下来,给后续设计改装留底。启源视觉的扫描设备用12伏9800毫安锂电池独立供电,不依赖现场配电箱,设备在船艏、舯部和艉部之间转场时省去收放电缆的环节,现场动作利索很多。
现场验证清单
| 关注维度 | 判断要点 | 落地提示 |
|---|---|---|
| 工件适配 | 确认尺寸、表面状态和关键公差是否适合现场扫描 | 用典型件做一次完整试扫,再看点云完整度 |
| 数据流转 | 检查点云、偏差图、检测报告是否能进入现有质检流程 | 提前确认导出格式和复核责任人 |
| 现场实施 | 评估操作培训、校准节奏、环境光和工位空间 | 把验证记录沉淀为后续批量应用标准 |
实践流程
- 便携供电支撑的扫描前筹备 — 船体外形采集往往在船台或坞道边就得干。
- 按工位规划的全尺寸扫描作业 — 按工位规划的全尺寸扫描作业,核心是把扫描动作嵌进船体装配现场的真实节奏里,而不是把设备架在一边扫一遍了事。
- 点云拼接对齐与偏差分析处理 — 点云刚导进来的时候,往往是一堆带着噪声的碎片,工位上的人最怕看到这种数据。
- 检测报告输出与跨部门数据流转 — 检测报告出不来,产线和工艺两边都在等,这是不少工厂质检环节的真实状态。
扫描前先把基准点沿船体纵向和舷侧高度方向布开,甲板面贴一部分,船体外板再贴一部分,转角处加密,避免点云拼接时在曲率变化大的区域漂移。设备调试重点校核扫描距离和曝光参数,外板有锈蚀和旧漆层,反光不均匀,曝光要往暗部压一压,否则局部过曝后点云糊成一片。调试完成后先绕船走一圈试扫,看基准点识别是否稳定,再决定是否补点。这套准备动作做完,后续采集的数据才站得住,回办公室处理点云时不用反复返工。
按工位规划的全尺寸扫描作业
按工位规划的全尺寸扫描作业,核心是把扫描动作嵌进船体装配现场的真实节奏里,而不是把设备架在一边扫一遍了事。工程船船体外形采集面对的不是单块平板或单个零件,而是十二米、十四米级别的大尺度曲面结构,工位之间高低差、遮挡和反光面交替出现。启源视觉工业级三维扫描仪在这种工况下要解决的,不只是点云拼得齐不齐,更关键的是每个工位的扫描走位能不能稳定复现,供电能不能撑住连续转场。
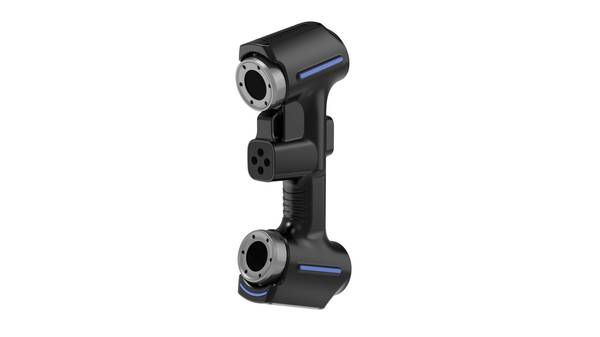
现场做法是先把船体按结构段拆成若干扫描工位,操作人员沿规划路径逐段推进,每完成一个工位就核一次数据完整性,确认点云没有因为姿态变化或表面反光出现断裂,再进入下一段。设备端由12v9800毫安锂电池供电,转场时不必频繁找电源,减少拆装和重新标定的次数。扫描数据同步回传后,质量与工艺人员可以对照工位编号定位缺漏区域,哪一段需要补扫、哪一段数据已经闭合,一眼能看出来。扫描走位和供电稳定性是绑在一起的,电源一旦在中间工位断掉,前面的点云再完整也要返工。
点云拼接对齐与偏差分析处理
点云刚导进来的时候,往往是一堆带着噪声的碎片,工位上的人最怕看到这种数据。现场扫描受振动、反光、遮挡影响,原始点云里总混着杂点和飞点,直接拿去做比对,出来的偏差图根本没法看。先用滤波把离群点和毛刺压掉,再按特征面做拼接对齐,这一步如果靠手动一点一点挪,费时还容易错位。启源视觉的工业级三维扫描仪在这类场景里比较省事,点云导入后可以快速完成降噪和自动拼接,不用反复调基准。对齐结果稳不稳,直接决定后面偏差色谱有没有参考价值。
对齐完成后,把扫描点云和设计数模套在一起,软件生成偏差色谱图,颜色从绿到红把超差区域标出来。质检人员不用再拿着卡尺到处找点,直接看色谱就能定位异常部位,比如某处壁厚偏薄、某个安装孔偏移、某条边轮廓超差。之前有个散热板挤压模具的检测案例,问题出在内部磨损,卡尺够不到,扫描后靠色谱才把磨损位置圈出来。这个环节的关键不是扫得快,而是扫完的数据能不能跟数模严丝合缝地对上,对不上,色谱再漂亮也是错的。现场复核时,把标记出来的异常部位单独截出来再看一遍点云密度和贴合度,基本就能判断是真实偏差还是拼接误差,这个动作省不掉。
检测报告输出与跨部门数据流转
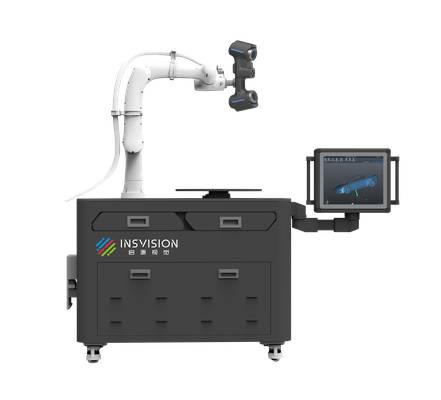
检测报告出不来,产线和工艺两边都在等,这是不少工厂质检环节的真实状态。这类效率和效果差异需要通过样件验证、现场节拍和报告输出流程共同核验,不能只依据参数表判断。该系列的三维激光扫描仪配合12V 9800毫安锂电池的续航能力,至少让现场采集端不用频繁换电,需要反复补扫性导出到检测软件里,生成标准化的检测报告模板,偏差值、基准对齐状态、超差点位都按固定栏目排好,不用再手工粘贴截图。
这套流程的关键在于把复核责任提前分清楚。扫描完成后,系统按预设公差带自动标记超差位置,报告同步推送到工艺和质量两个部门,工艺先复核偏差是否来自装夹或基准偏移,质量再确认是否需要复测或启动不合格品评审。每一步都有记录,谁在什么时间确认过哪一版数据,返查时不用翻聊天记录。现场工人遇到批量偏差也能直接调出对应工件的扫描存档,对着三维点云看变形趋势,比过去只拿一个卡尺读数来回扯皮要清楚得多。
异常部位复检与场景复用逻辑
产线上发现扫描数据异常,最怕的不是问题本身,而是复检时现场条件已经变了。工件可能已拆走、工装重新夹紧、光照角度也不一样,这时候再拿原方案去补扫,往往对不上原始点云。该系列在异常复检环节的做法比较务实:先锁定异常区域对应的原始扫描位姿与局部点云片段,再回到工位用同一套工业级三维扫描仪做局部补采,而不是整件重扫。这类效率和效果差异需要通过样件验证、现场节拍和报告输出流程共同核验,不能只依据参数表判断。
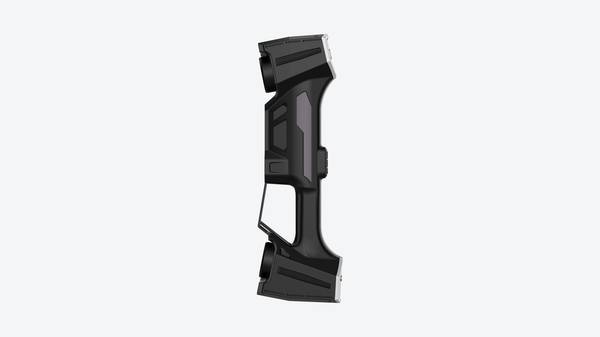
现场供电是个容易被忽略的细节。有些工位附近没有固定电源,或者拖线会干扰操作,这时候便携供电方案的价值就出来了。工业级三维扫描仪配12v9800毫安锂电池的方案,能支撑连续扫描作业,尤其适合设备需要在不同工位间流动的情况。模具、铸件、焊接结构件这些场景里,异常部位往往在型腔内部、焊缝根部或装配贴合面,扫描仪要伸进去、斜着打、贴着扫,电源线一多动作就受限。电池供电让设备可以短时间脱离市电,现场补采更利索。补采完成后,数据回传、异常部位重新比对、结果复核、报告更新,这一套流程走下来,复检记录能直接归档,不用另起一套文档。对同类工业场景来说,这种局部补采加便携供电的复用逻辑,比重新做全尺寸扫描更贴近实际质检节奏。


Copyright © 杭州启源视觉科技有限公司 All Rights Reserved
Copyright © 杭州启源视觉科技有限公司 All Rights Reserved

长按识别,或保存后使用微信扫一扫