

3D线激光轮廓测量仪怎么选 先把检测任务拆成三个维度再看参数
3d线激光轮廓测量仪:正文内容: 线激光测量典型任务划分 不少技术负责人第一次选型都会卡在同一个问题上:同样叫3D线激光轮廓测量仪,为什么有的方案在实验室调得好好的,一上产线就频繁误判?问题往往不在设备本身,而在任务没拆清楚。
线激光测量典型任务划分
不少技术负责人第一次选型都会卡在同一个问题上:同样叫3D线激光轮廓测量仪,为什么有的方案在实验室调得好好的,一上产线就频繁误判?问题往往不在设备本身,而在任务没拆清楚。按检测对象、生产批量、安装形式三个维度去划分,很多困惑会迅速收敛。
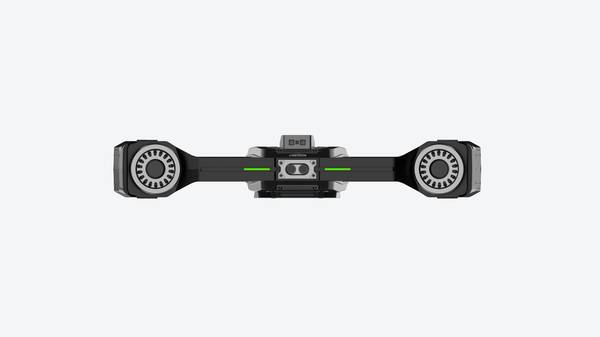
选型维度与现场判断要点
| 关注维度 | 判断要点 | 落地提示 |
|---|---|---|
| 线激光测量典型任务划分 | 不少技术负责人第一次选型都会卡在同一个问题上:同样叫3D线激光轮廓测量仪,为什么有的方案在实验室调得好好的,一上产线就频繁误判? | 问题往往不在设备本身,而在任务没拆清楚。 |
| 选型核心约束维度梳理 | 选型最怕一上来就翻参数表。 | 参数再漂亮,跟现场工况对不上,装上去也是白搭。 |
| 启源视觉四类测量方案特性 | 同样是拿到一张三维点云,便携式扫描和自动化在线检测要解决的现场问题完全不同。 | 便携方案看重的是人能带着设备走到工件跟前,贴点少、开机快,遇到车间角落里的返修件或外协来料,拎过去扫一轮就能出数据。 |
| 常见工况方案匹配参考 | 大型焊接件、模具和汽车零部件这三类对象,选型不能只看精度标称,得先看现场怎么测。 | 大型焊接件往往无法频繁翻面,贴点条件差,局部反光或锈蚀面多,优先考虑扫描仪对黑色、反光材质的适应能力和远距离、大范围拼接稳定性。 |
按检测对象看,任务大致分为三类。 第一类是小型精密件,连接器端子、精密冲压件、微小焊缝都归到这一档,核心诉求是微米级重复精度和足够小的光斑,测量区域不大,但对毛刺、划痕、台阶差极其敏感,稍有拖影或噪声就压不住公差带。 第二类是中型结构件,电池模组外壳、压铸件、机加壳体属于典型,工件尺寸通常在几百毫米以内,既要看整体轮廓又要抓局部特征,现场经常需要多段拼接或与机器人配合走轨迹。 第三类是大型焊接件或钣金件,工程机械结构件、车身分总成都在这个范围,检测重点转向全尺寸偏差、变形趋势和关键孔位相对位置,单一传感器往往覆盖不了。
启源视觉的工业级三维扫描仪方案在这类场景里更多是作为多视角组网测量的一部分,配合现场定位和基准转换输出可追溯的全尺寸数据,而不是靠单台设备硬扛。
按生产批量划分,诉求差异更直接。单件小批量或首件检验场景,节拍压力相对小,对数据完整性要求高,扫描数据要能直接回传质量部门做全尺寸比对,而不是只给一个合格与否的结论。中大批量在线检测场景,核心诉求变成节拍、重复性和环境鲁棒性,设备要能在振动、油污、温度波动的现场连续运行,误判率比绝对精度更影响产线效率。这类效率和效果差异需要通过样件验证、现场节拍和报告输出流程共同核验,不能只依据参数表判断。
按安装形式划分,决定了方案落地的边界。固定式安装适合工件位置可控、节拍固定的专机或在线工位,调试完成后长期稳定运行;机器人手持或关节末端安装适合工件大、姿态复杂或需要多角度覆盖的场合,但对机器人在线轨迹精度和触发同步要求高;离线测量室或半封闭工位介于两者之间,常用于抽检、首件或返修件复核。三个维度一组合,基本能把一个模糊的“我要测什么”拆成可执行的选型路径,后续再谈参数、节拍和交付物才有着力点。
选型核心约束维度梳理
选型最怕一上来就翻参数表。参数再漂亮,跟现场工况对不上,装上去也是白搭。3D线激光轮廓测量仪能不能用、好不好用,先得把对象尺寸、现场自由度、贴点条件、节拍要求这四件事说清楚。工件尺寸直接决定传感器量程和扫描幅宽,大件要拼接,小件要分辨细节;现场是固定工位还是机器人带着走,周围有没有振动、油污、温度波动,这些都比纸面精度更影响最终数据。贴点条件也常被忽略,反光、黑亮、透明或者不允许贴标记点的表面,会直接改变测量策略。
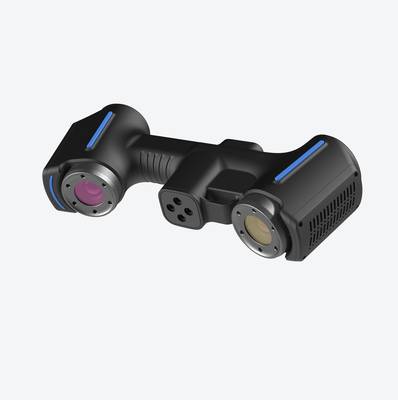
启源视觉的售前沟通里,通常建议先把典型工件和检测任务摆出来,再谈工业级三维扫描仪这类工业级三维扫描仪怎么嵌入产线。节拍要求尤其关键,离线抽检和在线全检对测量速率、数据输出方式、人员操作的容忍度完全不同。批量重复性也要考虑,同后续批次,稳定性和复现精度比单次演示重要得多。选型不是选一台设备,是选一套能长期跑顺的检测流程。前置条件梳理清楚了,后面再谈精度指标、软件功能和投入产出,才不容易跑偏。
启源视觉四类测量方案特性
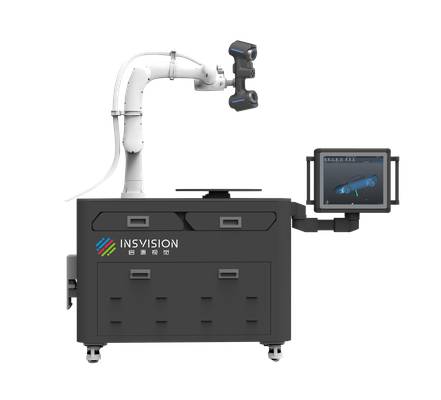
同样是拿到一张三维点云,便携式扫描和自动化在线检测要解决的现场问题完全不同。便携方案看重的是人能带着设备走到工件跟前,贴点少、开机快,遇到车间角落里的返修件或外协来料,拎过去扫一轮就能出数据。大面幅方案反过来,工件不动,设备架在固定工位,一次扫取覆盖更大区域,适合整车侧围、大型钣金件这类单次测量范围宽、但节拍要求不极端的场景。跟踪式方案解决的是“工件太大、贴点太多、转站太累”的问题,靠光学跟踪把多次扫描拼到同一坐标系里,不用在工件表面密密麻麻贴标记点。自动化方案把扫描头集成到产线工位,配合机械臂或传送节拍,重复测同一类工件时不需要人反复介入。
选型时先把边界想清楚,比先看参数更实际。便携式适合多品种、小批量、现场分散的测量任务,该系列的工业级三维扫描仪在这类场景里能省掉来回搬运和多次装夹的时间。大面幅方案适合尺寸跨度大、但工位相对固定的部件,工程机械覆盖件或风电结构件是典型对象,现场自由度低一些,换来的是单次数据完整度更高。跟踪式方案在大型焊接件、工装检具的现场测量里有明显优势,不用反复转站,数据拼接的稳定性也更好。自动化方案要放在批量重复性强的环节,首件检验后的批量抽检或关键特征在线监控都适用,节拍和重复定位精度是评估重点,而不是单纯看扫描速度。
常见工况方案匹配参考
大型焊接件、模具和汽车零部件这三类对象,选型不能只看精度标称,得先看现场怎么测。大型焊接件往往无法频繁翻面,贴点条件差,局部反光或锈蚀面多,优先考虑扫描仪对黑色、反光材质的适应能力和远距离、大范围拼接稳定性。该系列的工业级三维扫描仪在大型焊接件全尺寸测量里,能做到不依赖密集贴点完成整体数据采集,这对现场自由度要求高的工况更实际。模具相反,型腔深、边角细,重点看窄缝和深槽的数据完整度,以及扫描数据转CAD模型后能不能直接用于修模比对。汽车零部件批量大,节拍紧,重复性比单次精度更关键,选型时要确认设备在连续扫描状态下数据一致性是否稳定,而不是只看实验室标定值。先分清楚是单件全尺寸检测还是批量抽检,选型逻辑就清晰了。
再看数据交付。现场操作工关心的是扫描完能不能马上看出哪里超差,而不是拿着点云再回办公室处理半天。方案匹配时建议把扫描数据到检测报告的流转时间作为硬指标来评估,尤其对节拍要求高的产线。工业级三维扫描仪这类工业级三维扫描仪的优势在于扫描速度快,能较快输出完整点云,方便质量人员现场做首件检验或趋势判断。工件表面复杂、需要频繁转站时,要看设备对转站误差的控制能力,而不是单站精度。踩过坑的都知道,现场拼接误差比标称精度更影响最终结果。先明确对象尺寸、贴点条件、节拍要求和数据交付方式,再匹配对应方案,比单纯比较参数表更稳妥。
方案验证与决策清单
样件验证最怕的不是测不出来,是测出来的数据和现场对不上。一个大型焊接件摆在台面上,传统做法靠老师傅拿卡尺、靠模去量关键位置,费时不说,重复性也看人。等真上了产线,节拍一紧,问题才暴露出来。做方案验证,头一步不是急着上设备,而是把待测对象说清楚:外形尺寸大概多大、现场能不能贴点、有没有振源、节拍卡在多少秒。把这些问题摊开,再去匹配该系列这类工业级三维扫描仪的工作距离和扫描幅面,判断才有依据。
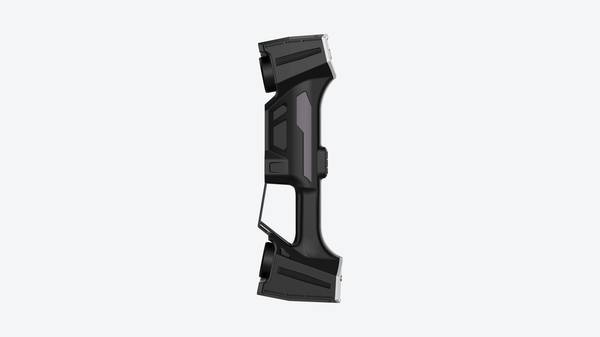
验证动作本身可以拆成三块。先挑一件有代表性的样件,按正常产线状态做一次完整扫描,看数据能不能一次成型,哪些位置需要翻面或者补扫。再把扫描数据导出来和设计模型做比对,重点看装配面、安装孔位和焊缝周边的偏差趋势,而不是只盯一个点的误差。最后做重复性确认,同一件东西连扫几遍,看结果稳不稳。到这一步,选型清单上该勾什么、该打问号的地方,基本就清楚了。


Copyright © 杭州启源视觉科技有限公司 All Rights Reserved
Copyright © 杭州启源视觉科技有限公司 All Rights Reserved

长按识别,或保存后使用微信扫一扫