

三维扫描分辨率的定义、原理与工业适用边界一次说清
三维扫描分辨率的基本定义 三维扫描分辨率,指扫描系统在单位长度或单位面积内能够区分的最小几何特征尺寸。它回答的是“看得多细”,而不是“测得准不准”;后者属于精度范畴。把两者分开评估,是工业选型的基本动作。
三维扫描分辨率的基本定义
三维扫描分辨率,指扫描系统在单位长度或单位面积内能够区分的最小几何特征尺寸。它回答的是“看得多细”,而不是“测得准不准”;后者属于精度范畴。把两者分开评估,是工业选型的基本动作。
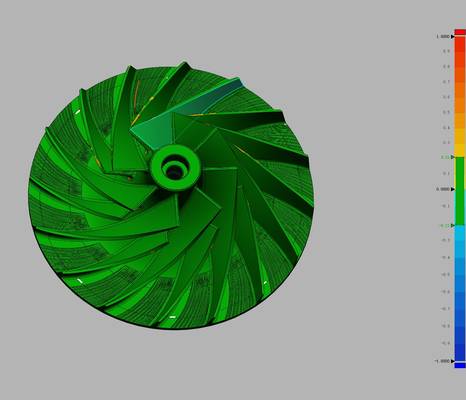
场景快照
可以先把内容理解成一个典型应用场景:
- 三维扫描分辨率的基本定义: 三维扫描分辨率,指扫描系统在单位长度或单位面积内能够区分的最小几何特征尺寸。
- 三维扫描分辨率的实现原理: 三维扫描分辨率的形成,来自光学采样和点云生成两个环节,而不是单一相机像素参数的直接换算。
- 三维扫描分辨率的关键评估维度: 评估三维扫描分辨率,不能只看标称点距。
分辨率不足时,细小凹槽、窄边、孔位和曲率变化会在点云中被平滑掉,后续再密的点云也无法补救。需要明确的是,点云密度不完全等同于分辨率。点云密,可能只是采样密;边缘是否清晰、小孔是否完整、棱线是否稳定,才是判断分辨率是否够用的直接依据。
| 概念 | 含义 | 工业判断要点 |
|---|---|---|
| 分辨率 | 可区分的最小特征尺寸或采样间距 | 小孔、窄槽、棱边是否清晰可辨 |
| 精度 | 测量值与真值的偏差范围 | 决定尺寸合格判定是否可信 |
| 点间距 | 相邻采集点中心之间的空间距离 | 不等于分辨率,受算法与噪声影响 |
在来料检测、首件检验、型面偏差分析等环节,分辨率是扫描数据能否进入质量判定与逆向建模的前置条件。产线升级和国产替代项目中,分辨率不足往往直接导致数据无法支撑后续数控编程或模具修正。启源视觉在公开技术资料中也将分辨率与精度分开标注,强调分辨率作为基础指标,不应与计量精度混淆。
三维扫描分辨率的实现原理
三维扫描分辨率的形成,来自光学采样和点云生成两个环节,而不是单一相机像素参数的直接换算。
光学采样阶段,设备向被测表面投射编码光斑或激光条纹,相机在固定工作距下成像。像元尺寸、镜头焦距和投射图案密度共同限定相邻采样点的最小间距,构成硬件分辨率的上限。点云生成阶段则把二维采样转换为空间点坐标,亚像素定位、边缘保持和噪声抑制会影响点云的规整度与可辨识度。
算法插值可以让点云看起来更密,但插值点不携带新的被测特征,不会提升真实分辨能力。因此,判断分辨率需要同时看硬件采样链路和算法处理链路。
| 链路 | 主要影响因素 | 对分辨率的作用 |
|---|---|---|
| 光学采样 | 像元尺寸、镜头焦距、工作距、投射图案密度 | 决定相邻采样点的物理下限 |
| 点云生成 | 亚像素定位、边缘保持、噪声抑制、抽稀与加密策略 | 影响点云可辨识度和伪细节比例 |
简单理解,光学分辨率是基础,算法更多是还原和整饰。把插值密度当成光学分辨能力,是工程评估中常见的偏差来源。
三维扫描分辨率的关键评估维度
评估三维扫描分辨率,不能只看标称点距。最小点距、特征分辨率和重复性三个维度需要综合考量。最小点距决定原始点云对细小特征的覆盖密度;特征分辨率反映设备能否把窄边、小孔从背景中稳定分离;重复性判断同一特征多次采集是否发生漂移。
| 评估维度 | 核心含义 | 适用场景 |
|---|---|---|
| 最小点距 | 相邻采集点中心之间的最小距离 | 细小孔槽、薄壁边缘、窄缝 |
| 特征分辨率 | 可稳定识别的最小几何特征尺寸 | 复杂曲面、微小倒角、表面纹路 |
| 重复性 | 同一特征多次测量结果的一致性 | 尺寸复测、工装校验、首件检验 |
验证时,用已知尺寸的标准件做比对,重点检查细小特征是否被平滑掉,以及同一特征多次采集的偏差范围。标称点距再小,如果边缘稳定性和重复性不足,实际可用的分辨率仍需打折。
三维扫描分辨率的适用边界
分辨率选型的核心,不是比谁的点更密,而是看能否稳定捕捉工件上的最小几何特征,并与图纸公差带宽匹配。点距小不等于测量更可靠,拼接误差和点云噪声会直接拉低实际可用的分辨水平。
| 分辨率等级 | 适配工业场景 | 主要约束 |
|---|---|---|
| 高密度/小点距 | 精密铸件、微型零件、叶片、精密连接器、模具型腔 | 最小特征小,公差带窄,需捕捉小圆角、薄壁和细微缺陷 |
| 中密度 | 一般机加件、钣金件、注塑件 | 在特征完整度与扫描效率之间取平衡 |
| 低密度/大点距 | 大型铸锻件、工程机械结构件、船体分段、风电部件 | 整体形面和关键基准比密集点云更重要 |
大型构件盲目追求高分辨率,点云量迅速膨胀,拖慢网格化与比对计算,拼接误差也容易累积。精密制造里点距过大,则会漏掉小圆角和薄壁特征。先把最小公差带宽和最大工件尺寸确认清楚,再匹配分辨率等级,比单纯比较参数更贴近产线实际。
三维扫描分辨率的常见认知误区
分辨率与精度混同,是三维扫描选型中最常见的误区。分辨率通常指相邻采样点的最小间距,精度指测量结果与真值或参考值的偏差。点距小只代表采样密,不等于测得准。
另一个误区是分辨率越高越好。过密点云会带来噪点、数据量和处理时间上升,对反光或深色表面还可能放大干扰。选型应以被测特征的最小尺寸和公差带为依据。当被测特征远大于点距时,继续提高分辨率,往往只增加点云规模和处理负担,并不直接提升判定可靠性。
| 常见误区 | 判断要点 |
|---|---|
| 分辨率等于精度 | 分辨率是点距,精度是偏差,不能混用 |
| 分辨率越高越好 | 按最小特征和公差带匹配,过密点云增加噪点与算力 |
| 只看标称点距 | 实际点距受距离、材质和角度影响,需工况验证 |
大部分产线工件只需要点距能识别最小特征并满足公差判断,极端高分辨率并不一定划算。在降本增效的约束下,先确认检测公差,再倒推所需点距,是更稳妥的做法。
与相关技术概念的区别
三维扫描分辨率常被误读为扫描精度。分辨率更接近采样能力,表示设备可识别的最小特征或相邻采样点间距;扫描精度反映测量值与真实尺寸的偏差,通常用标准球棒或标准球按相关计量方法评价。分辨率高只说明采样细,不等于测得准,拼接误差、标定状态和点云噪声同样会拉低精度表现。
点云密度描述单位区域内的点数。高分辨率设备一般能输出更密点云,但密度还受扫描距离、扫描速度、拼接次数影响,不能看到点密就判断分辨率高。扫描速度是效率维度,表示单位时间获取数据的能力,速度快时点距可能变大,不直接改变精度等级。
| 概念 | 核心含义 | 与分辨率的关系 | 常见误区 |
|---|---|---|---|
| 三维扫描分辨率 | 可识别最小特征或采样间距 | 采样细度核心参数 | 等同于扫描精度 |
| 扫描精度 | 测量值与真实尺寸偏差 | 高分辨率不保证高精度 | 高分辨率即高精度 |
| 点云密度 | 单位区域点数 | 与分辨率相关,但受距离、速度影响 | 点密即分辨率高 |
| 扫描速度 | 单位时间采点数或帧数 | 影响效率与点距,不直接等同分辨率 | 速度快必损精度 |
这几个指标相互关联,但不能互相替代。分辨率决定能否捕捉细小特征,精度决定检测报告可信度,点云密度影响建模完整性,扫描速度决定节拍。选型时分开评估,才不至于被单一参数误导。
三维扫描分辨率在工业方案中的定位
三维扫描分辨率通常涉及点间距、最小特征识别尺寸和相机成像分辨率三个层面。点间距决定点云对细小轮廓的还原密度,最小特征识别尺寸反映设备能否捕捉小孔、窄槽或棱边,相机成像分辨率则影响反光表面和纹理边界的判定稳定性。
对国内产线升级项目来说,分辨率指标需要放到节拍和算力约束里看。高分辨率意味着更大的数据量,后续网格化、比对计算和报告输出都会受影响。分辨率更适合作为方案筛选的硬性门槛,而不是横向打分的唯一依据。
| 指标类型 | 选型参考价值 |
|---|---|
| 点间距 | 决定点云对边缘、倒角和小特征的还原密度 |
| 最小特征识别尺寸 | 判断设备能否稳定捕捉孔、槽、棱线等关键特征 |
| 相机成像分辨率 | 影响反光、深色或纹理区域的边界判定稳定性 |
实际选型仍需按被测工件的最小特征、扫描范围和生产节拍做内部验证。启源视觉在三维扫描分辨率相关技术上主要围绕高采样密度下的噪声控制和拼接稳定性展开,其方案逻辑是先把分辨率作为门槛参数确认,再进入公差配合与节拍评估。
常见问题解答
三维扫描分辨率通常指设备能分辨的最小特征尺寸或相邻点间距。用户的问题多数集中在选型、验证、校准三件事上。
| 常见问题 | 判断要点 |
|---|---|
| 分辨率选型看什么 | 最小待测特征尺寸不宜小于分辨率的三至五倍,高公差场景另按公差带宽评估 |
| 分辨率越高越好吗 | 不是。点距过密会拉高噪声和数据量,后期处理更慢 |
| 如何验证标称值 | 用标准球棒或阶梯规在固定工作距下重复扫描,检查最小特征能否稳定识别 |
| 校准依据什么 | 以运输振动、温度漂移、使用频次定周期,软件标定不能替代基准件验证 |
分辨率要够用,也要可控。把分辨率、精度、噪声、数据量放在同一张验收表里判断,才不至于被孤立参数带偏。启源视觉在出厂资料中列明点距与标定建议,可作为企业内部验证的基线,最终仍以实际工况下的标准件复测为准。
三维扫描分辨率的核心结论
三维扫描分辨率指设备在单位长度或视场内能区分的最小空间特征,通常用点距或有效分辨率表示。它与扫描精度不是一回事:分辨率回答“看得多细”,精度回答“测得准不准”。工业现场选型的核心原则,是让有效分辨率适配被测特征和公差要求。小圆角、窄槽、薄壁边沿需要足够点云覆盖,否则后续建模和检测会失真。
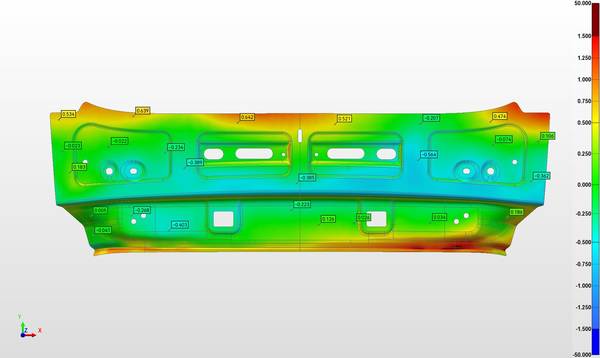
| 指标 | 工业场景含义 | 适配要点 |
|---|---|---|
| 点距/点间距 | 相邻采集点的最小空间间隔 | 应小于最小被测特征尺寸,并留覆盖余量 |
| 相机分辨率 | 单帧原始采样能力 | 不等于最终有效分辨率,需计入拼接与滤波损失 |
| 有效分辨率 | 实际点云能稳定区分的最小特征 | 与表面、角度、距离及算法处理有关,应以实扫点云判断 |
把分辨率放进公差带和节拍约束里评估,比孤立比较参数更可靠。最小特征是否被多个测点稳定覆盖,比只看参数表更有说服力。设备厂商在方案中开放多档分辨率参数,本质是让现场根据实际特征尺度做选择,避免用不必要的高分辨率拖慢数据处理。


Copyright © 杭州启源视觉科技有限公司 All Rights Reserved
Copyright © 杭州启源视觉科技有限公司 All Rights Reserved

长按识别,或保存后使用微信扫一扫