

机械配件3D精细扫描:孔位、倒角、螺纹和配合面数据能否采全怎样判断
启源视觉说明机械配件三维扫描时,如何按尺寸、复杂结构、表面材质和细节要求,检查孔位、倒角、螺纹、配合面的点云完整性,并区分整体扫描与局部精细补扫。
机械配件做3D精细扫描,关键不是单看标称精度,而是先确认孔位、倒角、螺纹、配合面这些部位能否被完整采到。启源视觉三维扫描仪采集的是工件表面几何数据,操作者用这些数据判断孔缘是否闭合、倒角坡面是否连续、配合面点云是否平滑,并与图纸或CAD模型对照孔距、圆柱度和平面度。评估时先把配件放在面前,标出轴承位、定位销孔、安装面、螺纹孔和倒角,再逐项核对扫描数据是否覆盖完整。
按配件尺寸和配合面确定取数策略
配件尺寸不同,取数策略的侧重点不一样。小型精密配件,比如几十毫米的阀芯或接头,主要看局部细节密度是否足够,孔口边缘是否清晰,配合面的微小台阶能否在点云中分辨出来。大中型箱体、轴座或支架类配件,单次扫描覆盖不全,关键是多次扫描后的拼接是否稳定,各次数据之间的基准是否统一。操作时先围绕工件扫整圈外形,再对配合面、安装面和定位销孔做重点补扫。
扫描完成后,您可以直接在数据中查看轴承位的圆柱度趋势、安装面的平面度走向,以及两个定位销孔之间的孔距是否与图纸一致。
孔位、倒角、螺纹要看可达性和边缘分辨力
孔位、倒角、螺纹这些部位能不能采全,核心看两点:扫描视角是否可达,边缘是否足够锐利。通孔如果孔径较大、深度较浅,正面扫描就能看到孔壁和对面孔缘;盲孔和深孔则需要操作者倾斜扫描仪,从多个角度补扫,才能把孔底和孔壁数据带出来。一般来说,孔径越小、深度越深,能采到的完整度越低,这时需要判断采到的部分是否满足当前用途。
倒角和退刀槽的问题在于坡面过渡是否连续,如果扫描数据在倒角处出现断裂或模糊,后续建模就很难还原真实角度。螺纹是最容易产生争议的部位,扫描仪采集的是表面几何,细牙螺纹的牙型轮廓需要足够高的点云密度才能分辨,操作者通常采用局部精细模式,沿螺纹轴线方向分段扫描,再通过多角度补扫减少牙底遮挡。判断标准很直接:在点云或网格数据中,孔缘是否闭合、倒角坡面是否连续、牙顶与牙底是否可区分。
如果这些特征在数据中清晰可见,才说明数据可用于建模或检测。
反光、暗色和粗糙表面先看数据完整性
表面材质对扫描质量的影响往往比精度参数更实际。机加工亮面、镀铬面或抛光配合面容易产生镜面反射,扫描数据可能出现局部缺失、噪点或边缘发虚,看起来像表面坑洼,实际上是反光造成的假象。深色材质吸光较强,数据可能偏薄或局部缺失。透明或半透明材质对光学扫描仪来说几乎是不可见的,需要喷粉哑光处理才能形成有效表面。
铸件粗糙面的情况相反,扫描数据会包含大量真实纹理和扫描噪声的混合,关键是要区分哪些是铸造表面本身的凹凸,哪些是设备噪声。判断扫描质量时,不要只看标称精度,而要看三角网格是否连续、配合面是否平整、边界是否锐利。如果一个配合面在数据中呈现为连续平滑的曲面,说明扫描质量可用于检测;如果出现蜂窝状空洞或锯齿状边缘,则说明该区域数据不完整,需要调整扫描角度或表面处理。
逆向建模和首件比对的数据评价标准不同
同样的扫描数据,在不同用途下的评价标准完全不同。逆向建模时,重点是外形、孔位、倒角和装配关系能否形成完整模型,个别非关键区域的轻微缺失可以在软件中修补,但孔位和配合面的数据不能靠猜。首件尺寸比对时,扫描数据与理论模型的偏差色谱是核心,您需要看关键截面的偏差分布是否均匀,孔位偏差是否在公差带内。加工余量确认时,扫描毛坯件得到的表面数据与成品模型做对比,剩余厚度是否足够加工一目了然,这时对毛坯面的纹理细节要求不高,但对整体外形和基准位置的准确性要求很高。
装配干涉检查时,配合面、孔系和外部包络的完整性最重要,任何一个安装孔的位置偏差或配合面缺失都可能导致干涉判断错误。因此,在决定扫描方案之前,先明确数据最终用来做什么,再判断哪些部位必须采全、哪些部位可以接受局部缺失。
用一个配件判断该选整体扫描还是局部精细扫描
拿到一个具体配件,判断该选整体扫描还是局部精细扫描,可以从三个问题入手。第一,这个配件的主要用途是什么?如果做首件比对或加工余量确认,基准面、孔系和配合面必须同时稳定入数,扫描方案要保证这些部位在一次或多次拼接后数据完整且基准统一。如果只做外观逆向,非关键区域的细节优先级可以降低。第二,哪些部位的细节要求最高?普通外形和装配关系适合整体扫描取完整点云,螺纹、小孔、精密配合面等关键部位适合局部高分辨率精细补扫。
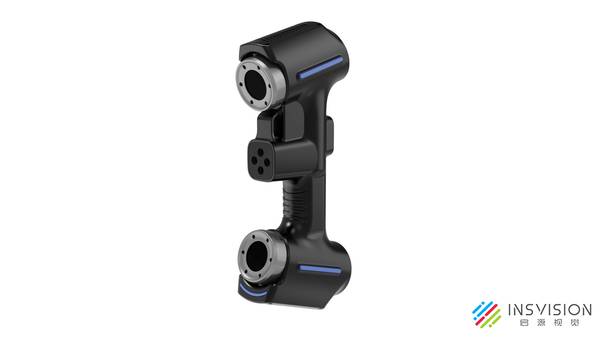
第三,哪些部位最难采到?深孔、窄槽、内侧倒角这些遮挡严重的位置,需要评估多角度补扫后的数据完整度是否满足用途。启源视觉三维扫描仪可以按工件部位选择不同的扫描方式:先快速获取完整外形,再对关键部位做高密度补扫,最终在数据中同时看到整体装配关系和局部细节特征。


Copyright © 杭州启源视觉科技有限公司 All Rights Reserved
Copyright © 杭州启源视觉科技有限公司 All Rights Reserved

长按识别,或保存后使用微信扫一扫