

焊接结构件三维扫描变形检测,标称精度之外还要看什么
焊接结构件三维扫描变形检测:车间采购焊接变形扫描方案时,质量岗常被一个矛盾卡住:设备资料写着很高的单点精度,拉到现场测焊接机架,数据却对不上检具结论。问题不在设备本身,在于实验室环境与焊接车间现场是两套完全不同的测量条件。
标称精度为什么在焊接车间失效
焊接机架表面状态复杂,氧化皮、鱼鳞纹、局部打磨后的反光差异都会干扰点云采集。大尺寸工件还会放大拼接链上的累计误差,变形量又不是某一个点的局部偏移,而是整片区域在往一个方向跑。实验室测标准块时,表面均匀、尺寸小、环境稳定,单点精度当然漂亮;到了现场,工件不是标定状态,数据就“飘”了。
实践流程
- 标称精度为什么在焊接车间失效 — 焊接机架表面状态复杂,氧化皮、鱼鳞纹、局部打磨后的反光差异都会干扰点云采集。
- 安装面与焊道区的复核差异 — 车间复核时最直观的反差出现在安装面和焊道区之间。
- 先做样件验证再上线 — 很多工厂把设备精度当成第一筛选条件,这个顺序本身就有风险。
- 大尺寸焊接件的选型逻辑 — 焊接机架变形检测在车间落地,最头疼的不是扫描仪操作门槛,而是大尺寸工件根本进不了三坐标测量机的行程范围,拉到计量室又引入二次装夹误差。
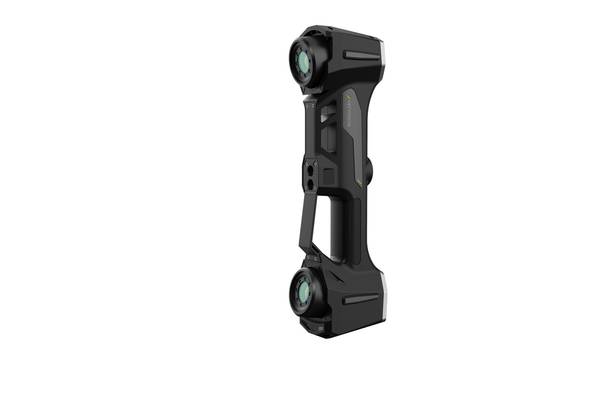
用启源视觉AlphaVista大面幅手持式三维扫描仪在焊接机架上做复核时,我们习惯先确认几个边界条件:表面消光处理是否到位、基准面是否稳定、分段扫描的点云拼接残差是否落在可接受范围。然后看复测结果——同一机架隔天再扫一遍,安装面点云与理论模型的偏差分布是否一致。如果单点标称值很高,拼接后整体云图出现漂移,那问题多半出在现场状态,不在设备参数上。焊接结构件三维扫描变形检测的本质,不是比某个点位精度,而是比整个测量过程能不能被复现、能不能被追溯。
现场验证清单
| 关注维度 | 判断要点 | 落地提示 |
|---|---|---|
| 工件适配 | 确认尺寸、表面状态和关键公差是否适合现场扫描 | 用典型件做一次完整试扫,再看点云完整度 |
| 数据流转 | 检查点云、偏差图、检测报告是否能进入现有质检流程 | 提前确认导出格式和复核责任人 |
| 现场实施 | 评估操作培训、校准节奏、环境光和工位空间 | 把验证记录沉淀为后续批量应用标准 |
安装面与焊道区的复核差异
车间复核时最直观的反差出现在安装面和焊道区之间。安装面经过铣削加工,表面状态规整,启源视觉AlphaVista扫出来的点云覆盖完整,平面和基准孔位置都能稳定落回同一坐标系;翻面扫描后数据对齐也干净利落。焊道区完全不同——鱼鳞纹、飞溅颗粒和深色氧化皮会让局部丢点,多层多道拐角处点云断续,拼接时能观察到轻微错动。这不是扫描仪分辨率的问题,而是表面状态和基准约束共同作用的结果。
质量复核的思路要跟着这个差异走。安装面偏差色差图容易复现,同一批焊接机架的趋势也一致;焊道区如果强行做全局拼接,局部变形量可能被吃进拼接误差里,报告上的数据反而不可信。实操上,先扫安装面和基准孔建立稳定的参考框架,再补扫焊道区,保留分步核查的原始数据。焊接结构件三维扫描变形检测的可信度,就建立在这套分层复核的逻辑上——而不是单看扫描速度或者某一次扫描的完整性。
先做样件验证再上线
很多工厂把设备精度当成第一筛选条件,这个顺序本身就有风险。焊接机架的变形量受装夹状态、应力释放和环境温度影响很大,设备没有经过样件验证就直接上线,质量岗拿到的高精度数据未必反映真实工况,甚至会把设备漂移当成工件变形来下结论。
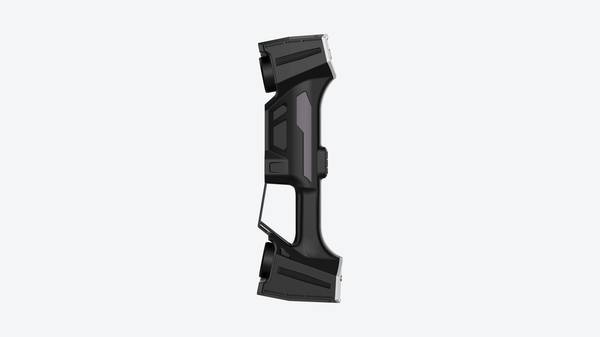
启源视觉AlphaVista在这类场景的落地通常是这样:取一件典型焊接机架作为验证样件,固定支撑点和夹紧位置,完成第一次扫描,输出安装面形变量和关键特征偏差。这类效率和效果差异需要通过样件验证、现场节拍和报告输出流程共同核验,不能只依据参数表判断。复核时重点看最大变形区域和安装面特征是否稳定,而不是盯平均误差。两次扫描的偏差分布落在可接受范围内,才把这台设备纳入日常焊接结构件三维扫描变形检测流程。
样件选择上还有一个注意点:不能只用合格件。选一件带轻微变形或者焊后应力未完全释放的机架,更容易暴露设备的重复性和稳定性。扫描完成后将两次结果叠加比对,确认安装面孔位、平面度和整体扭曲趋势没有无规律跳变。局部区域反复波动,质量岗应当暂停判定,先排查支撑状态、环境温度变化或者扫描路径是否一致。规范验证不是给检测加负担,而是让变形判断的结论经得起追溯。
大尺寸焊接件的选型逻辑
焊接机架变形检测在车间落地,最头疼的不是扫描仪操作门槛,而是大尺寸工件根本进不了三坐标测量机的行程范围,拉到计量室又引入二次装夹误差。质量负责人面对的现实是:安装面平面度和孔位偏差必须给出可复核的数据,不能继续依赖塞尺和拉线这种经验手段。而焊接件表面状态复杂,普通设备上去点云容易跳变,出来的报告没法用。
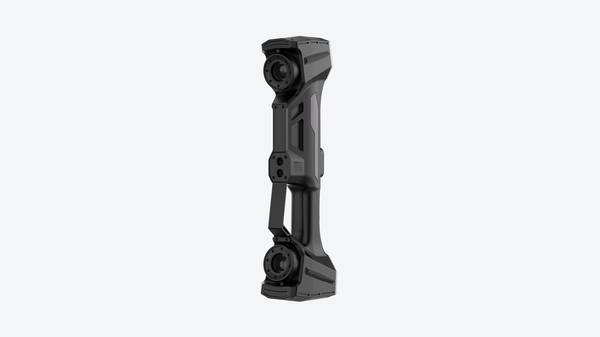
启源视觉AlphaVista大面幅手持式的路线在这类场景下比较对路。扫描前在机架非加工面布设定位点,先用大面幅模式把整体框架扫一遍,锁定焊接变形的大趋势;再针对安装面、定位孔这些关键区域做局部精扫,数据在统一坐标系里拼合。输出的色差图把变形量直接标注在模型上,某个安装面局部凹陷多少、两个导轨座之间的扭曲方向怎么样,一眼能看清。选型判断的核心指标,是重复扫描同一位置的点云偏差是否稳定——这比标称精度更能说明设备在焊接车间的实际可用性。
扫描结果给的是外形偏差趋势,关键位置的孔径和位置度,该用三坐标或专用检具复测的还得保留。焊接结构件焊后存在残余变形和局部修磨,扫描得到的只是当前实物表面,不等于设计曲面。这类效率和效果差异需要通过样件验证、现场节拍和报告输出流程共同核验,不能只依据参数表判断。这样输出的截面数据和色差图才能和后续装配干涉判断对得上,不会出现扫描报告与检具结论互相打架的情况。三维扫描在焊接结构件上做的是变形趋势判断和面域偏差检查,不是无边界地替代所有传统量具。


Copyright © 杭州启源视觉科技有限公司 All Rights Reserved
Copyright © 杭州启源视觉科技有限公司 All Rights Reserved

长按识别,或保存后使用微信扫一扫