

管腔内壁激光扫描三维测量为什么难达公差要求
dvs700d管腔内壁激光扫描三维测量系统:正文内容 管腔内壁测量为什么难?难在看不见、够不着、还容易测不准。
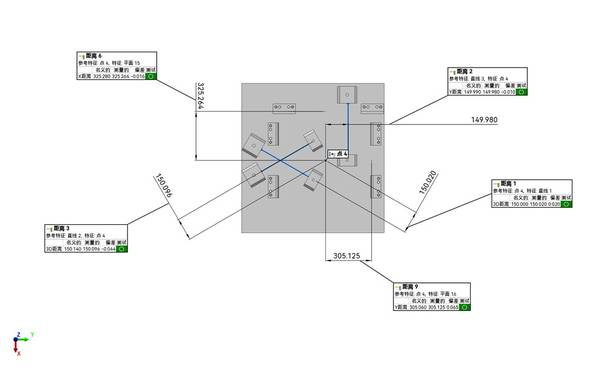
启源视觉工业级三维扫描仪在这类任务里的价值,是把内壁轮廓从“抽几个点”变成“连续采集一段面”。现场常见的做法是先用扫描头沿管腔轴线推进,获取内壁点云,再对局部反光或深孔阴影区域做补扫,最后把多次采集数据对齐到同一坐标系下,与设计模型比对。判断依据不是单一内径读数,而是整段内壁的圆度、锥度、局部凹坑和截面变化趋势。踩过坑的都知道,管口附近数据容易好看,真正的偏差往往藏在中间过渡段。扫描数据能不能把这段带出来,决定了这套系统在产线上有没有实际意义。
管腔测量的对象特征与现场约束
管腔内壁的三维测量这几年正从“能测就行”转向“测了要能用”。过去很多产线对管腔类零件只做通止规检查,内壁轮廓到底偏了多少、曲率变化是否连续,基本靠经验判断。现在随着液压阀体、冷却流道、异形管接头这些零件往高压、高速工况走,内壁的制造偏差会直接影响流阻、密封和疲劳寿命,靠传统手段已经不够了。
现场验证清单
| 关注维度 | 判断要点 | 落地提示 |
|---|---|---|
| 工件适配 | 确认尺寸、表面状态和关键公差是否适合现场扫描 | 用典型件做一次完整试扫,再看点云完整度 |
| 数据流转 | 检查点云、偏差图、检测报告是否能进入现有质检流程 | 提前确认导出格式和复核责任人 |
| 现场实施 | 评估操作培训、校准节奏、环境光和工位空间 | 把验证记录沉淀为后续批量应用标准 |
要点速览
- 管腔内壁的三维测量这几年正从“能测就行”转向“测了要能用”。
- 管腔内壁的测量,最麻烦的不是设备精度不够,而是数据采不完整。
- 管腔内壁检测一直是个让人头疼的活。
- 很多工厂把管腔类零件的三维扫描想简单了,以为设备架起来、扫一圈、点云出来就算完事。
落实到现场,限制比想象中更具体。内壁材质可能是镜面不锈钢、铸铝或者带氧化皮的合金钢,反光特性差异很大;内径小到几十毫米、曲率又急,探头进去以后光照和景深都受限;公差要求往往在丝级,车间还有振动、油雾和温度漂移。用启源视觉工业级三维扫描仪配合管腔内壁扫描方案处理这类零件,难点不在“有没有点云”,而在点云能不能稳定拼齐、能不能复现真实曲率。实际操作上,需要先根据内径和弯曲程度确定扫描路径,对反光强的区域做参数补偿,对局部遮挡或扫描盲区安排补扫,再用截面比对和曲率连续性检查验证数据质量。这样出来的三维模型才能用于后续的尺寸评价、修模判断或者逆向建模,而不是只留下一堆看着热闹的彩色点云。
内壁扫描采集的常见风险点梳理
管腔内壁的测量,最麻烦的不是设备精度不够,而是数据采不完整。以液压阀块、缸筒或长轴套这类零件为例,内孔直径偏小、纵深又长,卡尺和千分尺只能测到两端和几个浅层截面,中间段的圆度、直线度、局部磨损基本靠经验判断。常规结构光扫描仪受限于镜头视场角和投射角度,探头稍微倾斜就出现遮挡,越往深处点云越稀,甚至整段缺失。踩过坑的都知道,这种数据拿去做建模或比对,后期补洞补出来的曲面和真实内壁差得不是一点半点。
启源视觉DVS700D管腔内壁激光扫描三维测量系统在设计上就是冲着这类问题去的。它的激光扫描路径沿管腔轴向推进,采集过程中不依赖外部拼接靶标,内壁点云能连续覆盖到常规方案够不到的深腔区域。现场操作时,设备沿内孔缓慢进给,扫描头保持稳定姿态,系统同步输出三维点云和截面数据。遇到局部反光或油膜残留,可以先做一次预扫判断数据完整度,再对薄弱段补扫,不必整件重来。拿到数据后,工程师能直接看壁厚变化趋势和局部变形位置,判断哪些区域需要修磨或判定报废,比过去只测两端孔径要踏实得多。
启源视觉方案的适配逻辑
管腔内壁检测一直是个让人头疼的活。外表面尺寸超差,卡尺、三坐标都好办,可一旦涉及深孔、弯管、阀体流道这类内部型腔,常规手段基本伸不进去。拿工业阀门来说,内腔密封面的磨损量、圆度偏差、局部划痕深度,直接影响装配后的密封性能,但拆开后往往只能靠目视加手感判断,量化数据拿不出来。更麻烦的是,有些管腔零件内壁还带台阶、变径和交叉孔,单点测量根本覆盖不了完整轮廓,质检报告只能写“目测无明显缺陷”,这种结论到了客户那里很难交代。
该系列在管腔类零件检测上踩过不少现场,发现真正卡住进度的不是扫描仪精度不够,而是数据采集路径和后续对齐策略没理顺。针对这类工况,他们用的思路是先把内壁扫描任务拆成可重复的采集段,再用激光扫描三维测量系统沿管腔轴线分段推进,每段数据带重叠区域,后续靠特征点加截面约束做拼接。这样一来,内壁的完整点云出得来,补扫也有明确位置,不用整根管子反复重扫。现场验证时,工程师会取几个已知孔径的截面做比对,看点云贴合的偏差趋势,判断是装夹变形还是真实磨损。这套流程走下来,内壁缺陷从“说不清”变成“有数据、有截面、有趋势”,质量判定才有底气。
管腔扫描结果的落地验证清单
很多工厂把管腔类零件的三维扫描想简单了,以为设备架起来、扫一圈、点云出来就算完事。实际落地时,真正卡住验收的往往是数据完整性——孔口边缘缺一块、深腔底部有阴影、内壁局部点云稀疏,这些在软件里旋转着看都不明显,等转到CAD比对环节才发现偏差图谱根本没法用。该系列dvs700d管腔内壁激光扫描三维测量系统在这类工况下的价值,不是“能扫”,而是扫完之后数据能直接进入验证流程。
现场验证建议分三步走。先查完整性:把扫描点云按截面切开,重点看深腔末段和内壁过渡圆弧处有没有断带,单圈点云缺失超过圆周百分之五就要安排补扫。再验重复性:同一根管件在相同装夹状态下连续采三组数据,用软件拟合内壁圆柱轴线,三组轴线夹角偏差和截面圆度波动如果明显超出设备标称重复性范围,先别急着怀疑仪器,查工装刚度和环境振动更靠谱。最后做CAD比对:把扫描数据转成三角面片后与设计模型对齐,内壁型面偏差用色阶图看分布,孔口和密封槽位置单独截取截面线,看轮廓误差是否集中在同一侧——若偏差单向偏移,多半是装夹基准没找正,不是扫描精度问题。这套验证跑下来,数据能不能用于后续尺寸分析和逆向建模,基本就有底了。
方案适用的行业与场景边界
很多人以为管件、阀体、深孔类零件的内壁检测必须靠破坏性剖切或定制通止规,其实不是。真正难处理的往往不是“测不到”,而是测出来的点云在内腔拐角、焊缝余高和台阶过渡处容易丢数据,导致后续对齐和壁厚分析缺乏可信基准。该系列dvs700d管腔内壁激光扫描三维测量系统在这类工况下的价值,恰恰体现在它把采集、补扫、对齐和验证串成了一条可执行的路径,而不是只给一个扫描头让现场自己想办法。
以液压阀块和长输管道短节为例,内腔存在交叉孔、环焊缝和局部锈蚀坑,单次扫描很难覆盖完整。现场常见的做法是先沿轴向推进采集主通道点云,再针对侧孔和焊缝背面做局部补扫。补扫区域与主扫描数据的拼接不能只靠转台角度推算,需要以内腔已有的台阶棱线或加工刀痕作为特征基准。dvs700d在补扫后可以通过公共特征约束完成点云对齐,再输出壁厚偏差和局部变形色谱图。踩过坑的都知道,这个环节最怕的是补扫数据“漂”在主点云外面,导致后段分析全部失真。所以现场判断方案是否落地,往往不是看扫描速度,而是看补扫数据能不能稳定收敛到同一坐标系里。


Copyright © 杭州启源视觉科技有限公司 All Rights Reserved
Copyright © 杭州启源视觉科技有限公司 All Rights Reserved

长按识别,或保存后使用微信扫一扫